ブロブ解析は、検出されたオブジェクトの特徴を抽出します。オブジェクト自体の画像は提供されません。ブロブ解析演算子は、幾何学的および統計的手法を使用してオブジェクトを記述する最も一般的なオブジェクト特徴の計算を提供します。それぞれ、特徴は
- エリア
- バウンディングボックス
- 重心
- 輪郭の長さ
がサポートされています。各機能の詳細な説明は以下に記載します。
画像内の各オブジェクトは、そのオブジェクトに含まれるすべての前景ピクセルの座標のリストによって記述できます。
 したがって、オブジェクトまたはその領域Rは次のように記述できます。

物体の面積とは、その物体のピクセル数、つまり領域Rのサイズのことです。

言い換えれば、物体の面積は、その物体に含まれるすべてのピクセルの合計です。この特性は、大きさの異なる物体を区別するためによく用いられます。
領域Rの境界ボックスとは、対象物を覆う最小の近軸矩形のことです。これは、画像内の対象物の位置を表すための、シンプルながら非常に有用な特徴です。
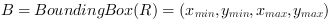
この機能は、各オブジェクトに対して 4 つの値を提供します。 VisualApplets として

この機能は、オブジェクトの絶対座標を指定できないため、Blob Analysis 1D オペレーターとは異なります。詳細については、「Blob_Analysis_1D」を参照してください。
重心はx方向とy方向で計算され、物体のすべての絶対座標の合計です。各物体の原点は、画像の左上隅です。

および

重心値は正規化されていないことにご注意ください。ブロブ解析後、オブジェクトの面積で除算する必要があります。この除算を実行するには、算術ライブラリにあるDIV演算子を使用してください。または、ホストPC上で除算を実行することもできます。

および

この機能は、Blob Analysis 1D オペレーターでは異なります。詳細については、 「Blob_Analysis_1D」を参照してください。
この特徴量は、オブジェクトのすべての輪郭の長さによって定義されます。これには、外側のエッジと内側のエッジ(後者は穴によって生じるもの)が含まれます。
輪郭長は、 4連結近傍と8連結近傍を区別します。ブロブ解析演算子が4連結近傍を使用してオブジェクトを検出するように設定されている場合、輪郭長は直交方向のみでオブジェクトのエッジをスキャンすることによって決定されます。ブロブ解析演算子が8連結近傍に設定されている場合、輪郭長は斜めに接続されたオブジェクトのエッジも考慮します。したがって、演算子の近傍設定に応じて、この機能は2つの異なる結果を提供します。
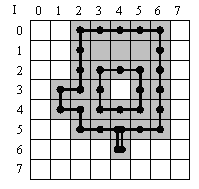
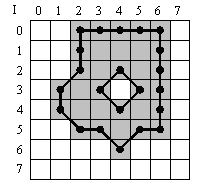
以下の2つの図は、その違いを示しています。どちらの図も、単一の物体を含む画像を示しています。
上の図では、4連結近傍を用いて物体を検出しています。この物体の場合、輪郭長は物体のエッジに位置するすべてのピクセルを合計したものです。水平方向と垂直方向のピクセル接続のみが考慮されます。したがって、この物体の輪郭長は直交長の30倍になります。
下の図では、ブロブ解析に8連結近傍を使用しています。輪郭の長さは対角線の長さも考慮に入れています。結果として得られるオブジェクトの輪郭の長さは、直交方向の長さの14倍+対角線の長さの8倍となります。
The results differ in contour length.
斜めに隣接する2つのピクセルを結ぶエッジの輪郭長は
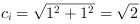 二等辺三角形の斜辺を表します。この平方根演算は、ブロブ解析 (blob analysis) オペレーターでは実行されません。
設計において、後続の処理で確実に実行されるようにしてください。
全体の輪郭長は以下の方法で取得できます。
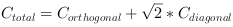
輪郭長の対角成分は、画像のエッジと平行に走らないエッジを持つオブジェクトにとって非常に重要です。
たとえば、半径が 5.5 ピクセルの円の周囲長は
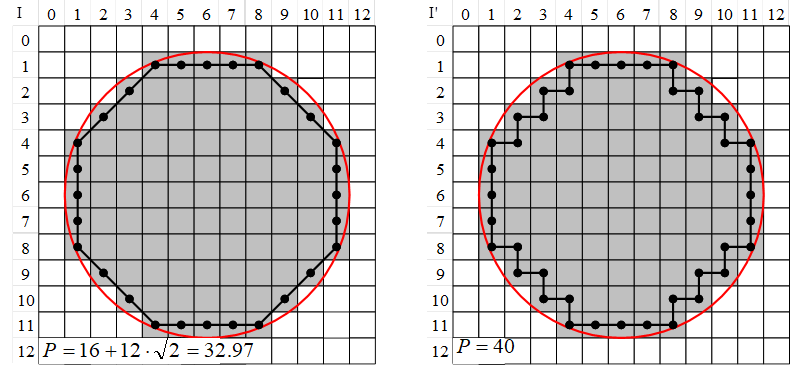
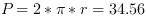 になります。以下の図は、この円を示しています。
左側の図では、周囲長は8近傍を使用して計算されています。
右側の図では、周囲長は4近傍を使用して計算されています。
この例は、8近傍を使用した計算結果 (32.97) が理論値 (34.56) に近いことを示しており、
4近傍を使用した計算結果 (40) はかなり精度が低く、同じ直径を持つ長方形の周囲長と等しくなることを示しています。
 前へ

