Operator Library: Filter
オペレーター FIRoperatorNxMは、パラメータ化可能な係数と入力カーネル要素の乗算の和を計算します。 係数はパラメータ Coefficients を使用して定義できます。
例を見てみましょう。垂直エッジを検出するための次のソベルフィルター係数 H を仮定します。
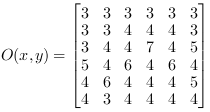
このフィルターは次の画像 I に適用されます。
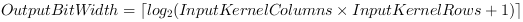
位置 I(2,2) = 31 のピクセルについて、出力 O で次の結果が得られます。
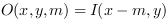
必要な入力カーネルを生成するには、FIRkernelNxM、 LineNeighboursNx1、または PixelNeighbours1xM などのオペレーターを使用します。
Operator Restrictions
-
ImageWidth < 2*Parallelism are not allowed
-
空の画像(つまりピクセルのない画像)は許可されません。
-
空の行や異なる行の長さは許可されません。


|
|
必要な出力 Bit Width は、入力 Bit Width、Arithmetic、および係数から自動的に決定されます。 出力 Bit Width は 64 bit を超えてはなりません。 |
|
|
出力 Arithmetic は、入力 Arithmetic と係数から自動的に決定されます。 入力が符号付きであるか、少なくとも1つの係数が符号付きである場合、出力は符号付きになります。 |
| Coefficients | |
|---|---|
| タイプ | static/dynamic read/write parameter |
| Default | identity |
| 範囲 |
|
|
このパラメータは、フィルターカーネルの係数を定義します。 符号付きおよび符号なしの整数値が許可されます。 オペレーターの入力カーネルサイズが変更されると、係数も変更されます。 入力カーネルサイズの変更後に係数を確認してください。 係数値によって出力 Bit Width が 64 bit を超えることはできません。 |
|
| CoefficientsType | |
|---|---|
| タイプ | static パラメータ |
| Default | SIGNED |
| 範囲 | SIGNED, UNSIGNED |
|
このパラメータは、係数の符号(signedness)を定義します。 これは動的係数に対してのみ評価されます。静的係数は常に符号付きです。 |
|
| CoefficientsMaxBits | |
|---|---|
| タイプ | static パラメータ |
| Default | 16 |
| 範囲 | [2, 16] |
|
このパラメータは、動的係数のサイズをビット単位で定義します。静的係数の場合は使用されません。 この値を小さくすることでリソースを節約できます。想定されるすべての動的係数に対して十分なサイズに設定する必要があります。このパラメータは静的です。実行時における変更はできません。 |
|
| ImplementationType | ||||
|---|---|---|---|---|
| タイプ | static パラメータ | |||
| Default | LUT | |||
| 範囲 | (AUTO, EmbeddedALU, LUT) | |||
|
パラメーター ImplementationType は、オペレーターの実装戦略、つまり、 オペレーターの実装にどのロジック要素が使用されるかに影響します。 以下の値から選択できます: AUTO: オペレーターがインスタンス化されると、接続されたリンクのパラメーター化に基づいて、最適な実装戦略が自動的に選択されます。 EmbeddedALU: オペレーターは、LUT ベースではない FPGA の組み込み算術論理要素を使用します。 LUT: オペレーターは FPGA の LUT ロジックを使用します。
|
||||

operator FIRoperatorNxM の使用方法は、以下の例で示されています:
-
ローカルのアダプティブしきい値処理の二値化の例。 8×8ピクセルのカーネルサイズを使用します。
-
「Edge Sensitive Bayer Demosaicing Algorithm」
例 - Edge Sensitive Laplace Bayer Demosaicing フィルター
-
「Bayer Demosaicing Algorithm According to Laroche」
例 - Laroche Bayer Demosaicing フィルター
-
「Modified Laroche Bayer Demosaicing Algorithm 」
例 - リソース最適化された Laroche Bayer Demosaicing フィルター
-
'Co-Processor Large Filter Calculation'
例 - imaFlex プラットフォームのコプロセッサー機能を示しています。 例として、大きなフィルターカーネルが計算されます。
-
例 - Kirsch フィルターは、無方向エッジに対して優れたエッジ検出フィルターです。
-
例 - X方向のみの Sobel フィルター。
-
例 - 全4方向の Sobel フィルター。
-
例 - シンプルな 3x3 ボックスフィルター。
-
例 - 5x5 カーネルを使用する Gauss フィルター。
-
例 - フィルターの実装について説明します。
-
例 - 2つのフィルターを並列で使用する例。
-
例 - 元の画像データを得るために、フィルターからサブカーネルを抽出する方法を示しています。 この例では、簡単なローカルのアダプティブ二値化を実行します。
-
Examples - ラインスキャンカメラ用フィルターの実装方法について説明します。
-
「High Boost Sharpening Filter」
例 - シャープネス処理用のハイブースト Laplace フィルター
-
使用例 - 3x3 ラプラスフィルター。
-
例 - オペレーター SampleDnを使用せずに3x3の係数でダウンサンプリングします。
-
使用例 - 高輝度スポットの係数を用いた畳み込み処理を行います。 閾値を超えた結果については、該当するピクセルが赤色で塗りつぶされます。
-
例 - ループを使用した Depth From Focus
-
'Normalized Cross Correlation'
使用例 -
-
使用例 - デッドピクセルの自動検出と置換を示す使用例です。
 前へ

