Operator Library: Prototype
TrgBoxLine オペレーターは、接続されたラインスキャンカメラの露光を制御するためのExsync信号を生成します。また、取り込まれたラインを完全な2D画像に組み立てます。Exsyncは、外部同期信号、または固定周波数で内部生成されラインスキャンカメラに送信されるパルスです。
デザイン内では、このオペレーターをカメラオペレーターの直後に配置します。オペレーターはカメラにトリガー信号を送信してライン取り込みを開始し、入力リンク I で結果の画像データを受信します。その後、受信したラインを2D画像に組み立て、リンク O から後続のオペレーターに出力します。
Exsync信号の生成方法には、主に2つの基本方式があります。GrabberControlled モードを使用した内部信号ジェネレーターによる周期的生成、または外部信号によるトリガーです。外部信号は、ソフトウェアトリガーとしてのソフトウェアから、またはスロットブラケットトリガーポートやTTL/OPTO入力付きトリガー拡張ボード経由の周辺機器から発生させることができます。オペレーターのトリガー信号ジェネレーターは以下を生成できます。
-
遅延、パルス幅、極性が設定可能なExsync信号、および
-
独立したディレイを持つセカンダリExsync2信号、および
- 外部デバイスを同期するためのFlash信号。
Flash 出力リンクは、Image Gateなどの外部トリガー入力によってトリガーされます。ラインティック単位の設定可能なディレイを持ち、パルス幅は1ライン期間です。Flash 信号は、追加のフレームグラバーデバイスを同期するのに便利です。
このオペレーターには、8つのトリガー入力ポートと7つのトリガー出力ポートが用意されています。入力ポートを、ソフトウェアトリガー、トリガーボードピン経由のシャフトエンコーダー、フラットバンドケーブル経由の他のフレームグラバーなどの目的の信号源に接続します。出力ポートを、カメラ露光制御用の Exsync および Exsync2、追加のフレームグラバーを同期するための Flash などの必要な信号受信器に接続します。
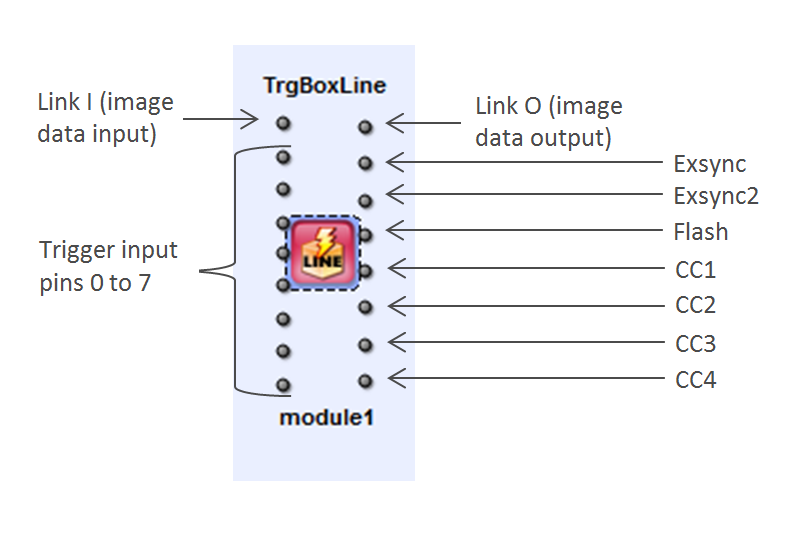
カメラコントロール(CC)出力反転バリアントを含む Exsync、Exsync2、または Flash 信号を送信するか、静的なVcc/GNDレベルを出力できます。CC ポートを使用しない場合は、Trash オペレーターに接続してください。
画像取り込みの実行中は、一部の動的なパラメータを変更できません。これらのパラメータは、取り込みが停止すると再び利用可能になります。microDisplay X では、取り込み中、対応する入力フィールドが無効として表示されます。Framegrabber APIを使用する場合は、取り込み中にどのパラメータが制限されるかを把握しておく必要があります。
画像取り込み中は、以下のパラメータを変更できません。
- ImgTriggerMode
- MaxGatedHeight
- LineTriggerMode
- YOffset
- YLength
| Property | 値 |
|---|---|
| オペレータータイプ | M |
| 入力リンク | 入力リンク InSignal[n]、n[0, 7]、トリガー入力 |
| Output Links | O、2D画像データ出力 Exsync、ラインスキャンカメラ露光制御用Exsync信号 Exsync2、ラインスキャンカメラ露光制御用特定ディレイ付きExsync 2信号 Flash、追加のフレームグラバー同期用Flash信号 CC[n]、n[1, 4]、可変コンテンツ(Exsync、Exsync2、Flash、VccまたはGnd)を備えた多目的カメラコントロール信号。 |
| Link Parameter | Input Link I | Input Link InSignal[n], n[0, 7] | Output Link O | Output Link Exsync | Output Link Exsync2 | Output Link Flash | Output Link CC[n], n[1, 4] |
|---|---|---|---|---|---|---|---|
| Bit Width | [1, 64] | [1] | as I | [1] | [1] | [1] | [1] |
| Arithmetic | {unsigned, signed} | {unsigned} | as I | {unsigned} | {unsigned} | {unsigned} | {unsigned} |
| Parallelism | any | 1 | as I | 1 | 1 | 1 | 1 |
| Kernel Columns | 1 | 1 | as I | 1 | 1 | 1 | 1 |
| Kernel Rows | 1 | 1 | as I | 1 | 1 | 1 | 1 |
| Img Protocol | VALT_LINE1D | VALT_SIGNAL | VALT_IMAGE2D | VALT_SIGNAL | VALT_SIGNAL | VALT_SIGNAL | VALT_SIGNAL |
| Color Format | any | VAF_GRAY | as I | VAF_GRAY | VAF_GRAY | VAF_GRAY | VAF_GRAY |
| Color Flavor | any | FL_NONE | as I | FL_NONE | FL_NONE | FL_NONE | FL_NONE |
| Max. Img Width | any | any | as I | any | any | any | any |
| Max. Img Height | 65536 | any | as I | any | any | any | any |
| YOffset | |
|---|---|
| タイプ | dynamic/static read/write parameter |
| Default | 0 |
| 範囲 | [0, 224] |
|
このパラメータは、フレームの先頭で省略するライン数を定義します。 |
|
| YLength | |
|---|---|
| タイプ | dynamic/static read/write parameter |
| Default | 1024 |
| 範囲 | [8, 224] |
|
1フレームあたりのライン数、すなわち画像高を指定します。 ImgTriggerModeがExternSw_Gateに設定され、MaxGatedHeightがunrestrictedに設定されている場合、このパラメータは無視されます。その場合、フレームの高さは、外部Image Gate信号の持続時間によって決まります(ImgTriggerModeの説明を参照してください)。 |
|
| MaxGatedHeight | ||||
|---|---|---|---|---|
| タイプ | ダイナミック読み取り/書き込みパラメータ | |||
| Default | restricted | |||
| 範囲 | {restricted, unrestricted} | |||
|
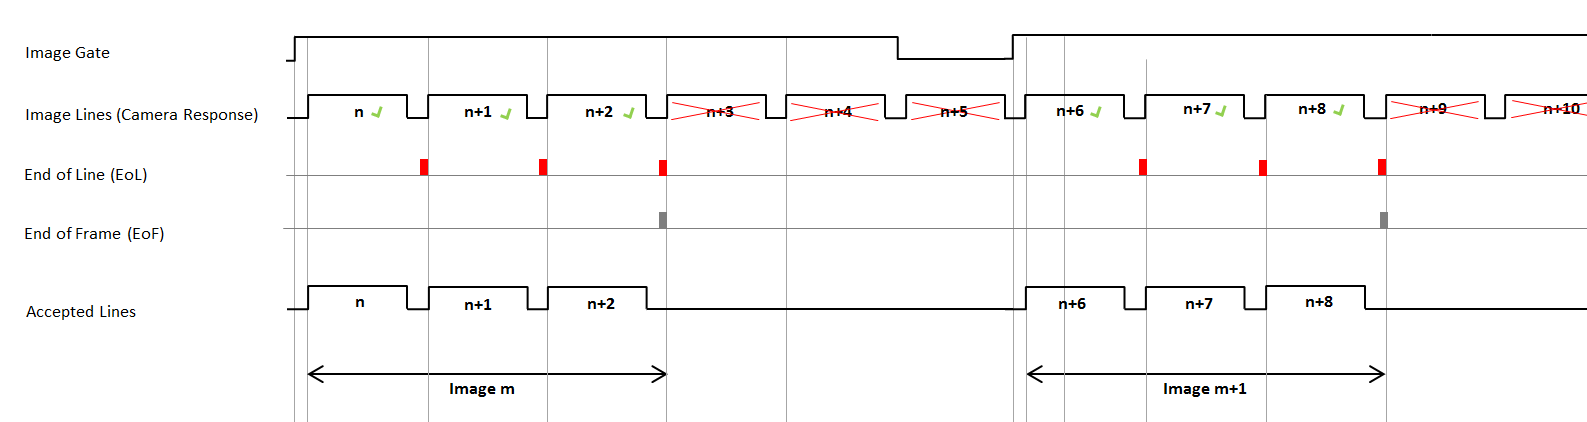
ImgTriggerModeがExternSw_Gateに設定されている場合に、最大画像高を制限するかどうかを制御します。 restrictedに設定した場合、ゲート信号が開き続けた場合でも、画像の高さはYLengthで指定された値に制限されます。追加のラインは破棄され、オペレータはゲート信号の次の立ち上がりエッジを待って新しいフレームを開始します。 unrestrictedに設定した場合、画像の高さはゲートが開いている時間によって完全に決まります。言い換えると、外部画像トリガー信号のパルス幅や、ソフトウェアトリガーが値1に保持される時間によって異なります。ゲートが長時間開き続けた場合、結果として生成される画像が非常に大きくなる可能性があります。
|
||||

| LineTriggerMode | |
|---|---|
| タイプ | dynamic/static read/write parameter |
| Default | GrabberControlled |
| 範囲 | {GrabberControlled, Extern_Trigger, GrabberControlled_Gated_by_Img, Extern_Trigger_Gated_by_Img} |
|
内部Exsync信号ジェネレータのOperating Modeを選択します。外部トリガーモードを使用する場合、トリガーソースはLineTrgInSourceAとLineTrgInSourceBによって定義されます。
|
|
| ExsyncEnable | |
|---|---|
| タイプ | 動的読み取り/書き込みパラメータ |
| Default | OFF |
| 範囲 | {OFF, ON} |
|
カメラへのExsync出力を有効または無効にします。 |
|
| LineTrgInSourceA | |
|---|---|
| タイプ | dynamic/static read/write parameter |
| Default | InSignal0 |
| 範囲 | {InSignal0, InSignal1, InSignal2, InSignal3, InSignal4, InSignal5, InSignal6, InSignal7} |
|
このパラメータは、Exsync信号ジェネレータのトリガーに使用される信号ソースを指定します。このパラメータは、LineTriggerModeがExtern_TriggerまたはExtern_Trigger_Gated_by_Imgに設定されている場合にのみ有効です。 |
|
| LineTrgInSourceB | |
|---|---|
| タイプ | dynamic/static read/write parameter |
| Default | InSignal0 |
| 範囲 | {InSignal0, InSignal1, InSignal2, InSignal3, InSignal4, InSignal5, InSignal6, InSignal7} |
|
このパラメータは、Exsync信号ジェネレータのトリガーに使用される信号ソースを指定します。このパラメータは、EncoderABModeがいずれかのA/Bモード(Signal_AB_Filter、Signal_ABx2_Filter、またはSignal_ABx4_Filter)に設定されており、さらに以下の条件を満たしている場合にのみ有効になります。
|
|
| EncoderABMode | |
|---|---|
| タイプ | dynamic/static read/write parameter |
| Default | Signal_A_Only |
| 範囲 | {Signal_A_Only, Signal_AB_Filter, Signal_ABx2_Filter, Signal_ABx4_Filter} |
|
Exsyncの生成に、トリガー入力Aのみを使用するか、トリガー入力AおよびBの両方を使用するかを選択します。 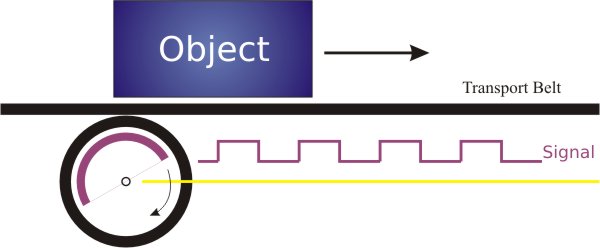 A/B信号サポート機能を使用すると、シャフトエンコーダの回転方向を判別し、逆方向の移動を抑制または補正することができます。 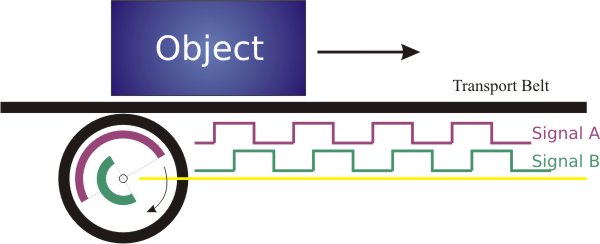
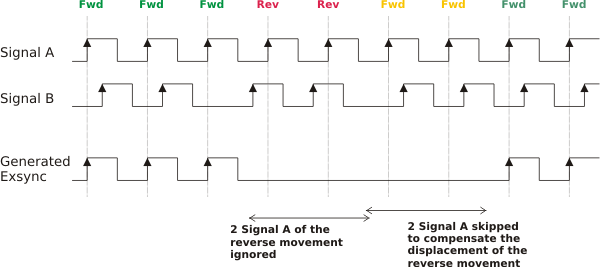
A/Bサポートが有効な場合の関連パラメータ:
シャフトエンコーダの状態とEncoderCompensationCountをリセットするには、EncoderABModeをSignal_A_Onlyに設定します。 |
|
| EncoderABLead | |
|---|---|
| タイプ | dynamic/static read/write parameter |
| Default | Signal_AB |
| 範囲 | {Signal_AB, Signal_BA} |
|
シャフトエンコーダの正転方向を特定するために、どの信号が先行するかを定義します。
|
|
| EncoderCompensation | |
|---|---|
| タイプ | dynamic/static write parameter |
| Default | ON |
| 範囲 | {ON/OFF} |
|
EncoderCompensation パラメータを使用して、シャフトエンコーダーの逆方向移動の補正を ON または OFF に切り替えることができます。 このパラメータは、EncoderABMode パラメータが A/B support に設定されている場合にのみ関連します。 ON ON に設定すると、オペレーターはシャフトエンコーダーの逆方向移動をモニターします。逆方向移動が発生すると、オペレーターは逆方向へ移動したエンコーダーのステップ数をカウントします。シャフトエンコーダーが再び正方向に移動し始めると、カウントされたこれらのステップ(現在は正方向)は外部トリガー信号として送信されません。搬送ベルトが逆方向移動の開始位置に戻って初めて、正方向のエンコーダーステップが再び外部トリガー信号として送信されます。 パラメータ EncoderCompensation = ONの場合: 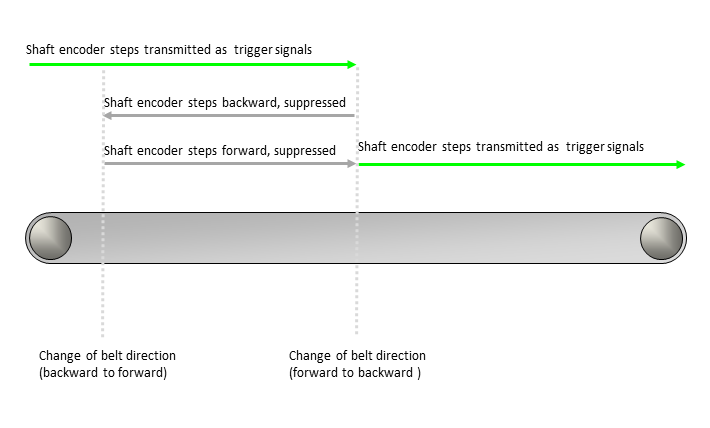
OFF OFF に設定した場合、搬送ベルトが逆方向に移動している間、オペレーターはトリガー信号を送信しません。ベルトが再び正方向に動き始めると、オペレーターはシャフトエンコーダーのステップ(正方向)のトリガー信号としての送信を再開します。 パラメータ EncoderCompensation = OFFの場合: 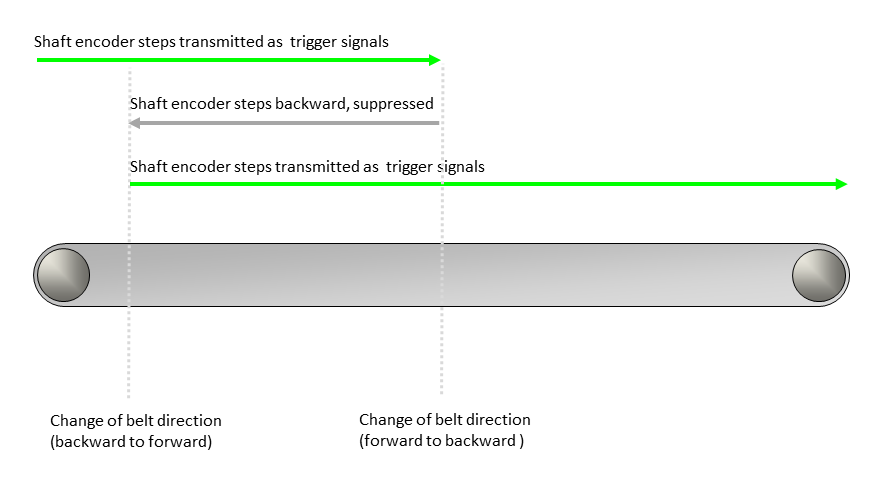
EncoderCompensationCount パラメータを 0 の値にリセットするには、EncoderCompensation パラメータを OFF に設定します。 |
|
| EncoderCompensationCountBits | |
|---|---|
| タイプ | static write parameter |
| Default | 20 bit |
| 範囲 | {8 bit ... 31 bit} |
|
このパラメータは、EncoderCompensationCount に割り当てることができる値の範囲を指定します。 |
|
| EncoderCompensationCount | |
|---|---|
| タイプ | 動的読み取り/書き込みパラメータ |
| Default | 220 -1 |
| 範囲 | {0 ... 2EncoderCompensationCountBits -1} (unit: shaft encoder steps) |
|
このパラメータは、EncoderCompensation パラメータが ON に設定されており、かつ EncoderABMode パラメータが A/B support に設定されている場合にのみ関連します。 このパラメータは、搬送ベルトの正方向の移動に対するオフセットを指定します。これは、搬送ベルトが停止したり逆方向に移動したりする場合に特に役立ちます。 EncoderCompensationCount パラメータの特定の値の範囲は、EncoderCompensationCountBits パラメータを使用して定義できます。 シャフトエンコーダーと EncoderCompensationCount パラメータをリセットするには、EncoderABMode パラメータを Signal_A_Only の値に設定します。 または、EncoderCompensation パラメータを OFF に設定することで、EncoderCompensationCount パラメータを 0 の値にリセットすることもできます。 基本条件 EncoderCompensation パラメータが ON に設定されている場合、内部カウンターが搬送ベルトが逆方向に移動したシャフトエンコーダーのステップ数をカウントします。その後、搬送ベルトが再び正方向に動き始めたときに、正確な数のシャフトエンコーダーステップを補正できます。 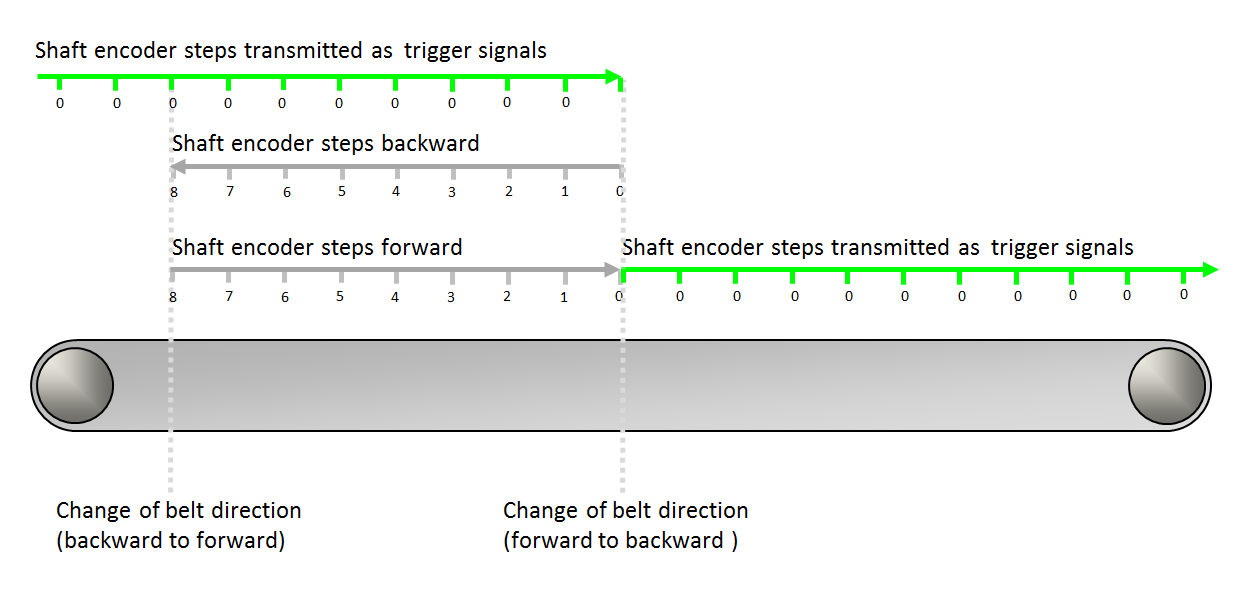
内部カウンターは、搬送ベルトが逆方向に移動している間、正方向にカウントします。上の図では、0 から 8 までです。 内部カウンターは、搬送ベルトが正方向に移動している間、逆方向にカウントします。上の図では、8 から 0 までです。 内部カウンターの値が 0 のとき、シャフトエンコーダーのステップがトリガー信号として送信されます。 任意の時点で内部カウンターが保持している値が、EncoderCompensationCount パラメータの値です。この値が 0 の場合のみ、エンコーダーのステップがトリガー信号として送信されます。EncoderCompensationCount パラメータの値が ≠0 の場合、シャフトエンコーダーのステップはトリガー信号として送信されず、値が再び 0 に達するまでエンコーダーのステップごとに変化し続けます。 パラメーターの読み取り EncoderCompensationCount パラメーターは読み取り/書き込み両用のパラメーターです。そのため、カウンターが特定の瞬間に保持している値を読み取ることができます。 オフセットの定義 一方、取り込み中には書き込みアクセス権があるため、いつでもパラメーター値を変更できます。標準のエンコーダー補正に対するオフセットを定義する必要がある場合は、このパラメーターを使用して、必要なオフセットのステップ数を入力できます。 EncoderCompensationCount の値を入力するとすぐに、この値がパラメーターが以前保持していた値を上書きします。 次の例は、EncoderCompensationCount の既存の値を変更する方法を示しています。 例 1: 搬送ベルトが前方に移動し、シャフトエンコーダーのステップがトリガー信号として送信され、EncoderCompensationCount の値が 0 であるとします。次に、EncoderCompensationCount の値 0 が値 4 で上書きされます。結果:4つのシャフトエンコーダーのステップがトリガー信号として送信されません。 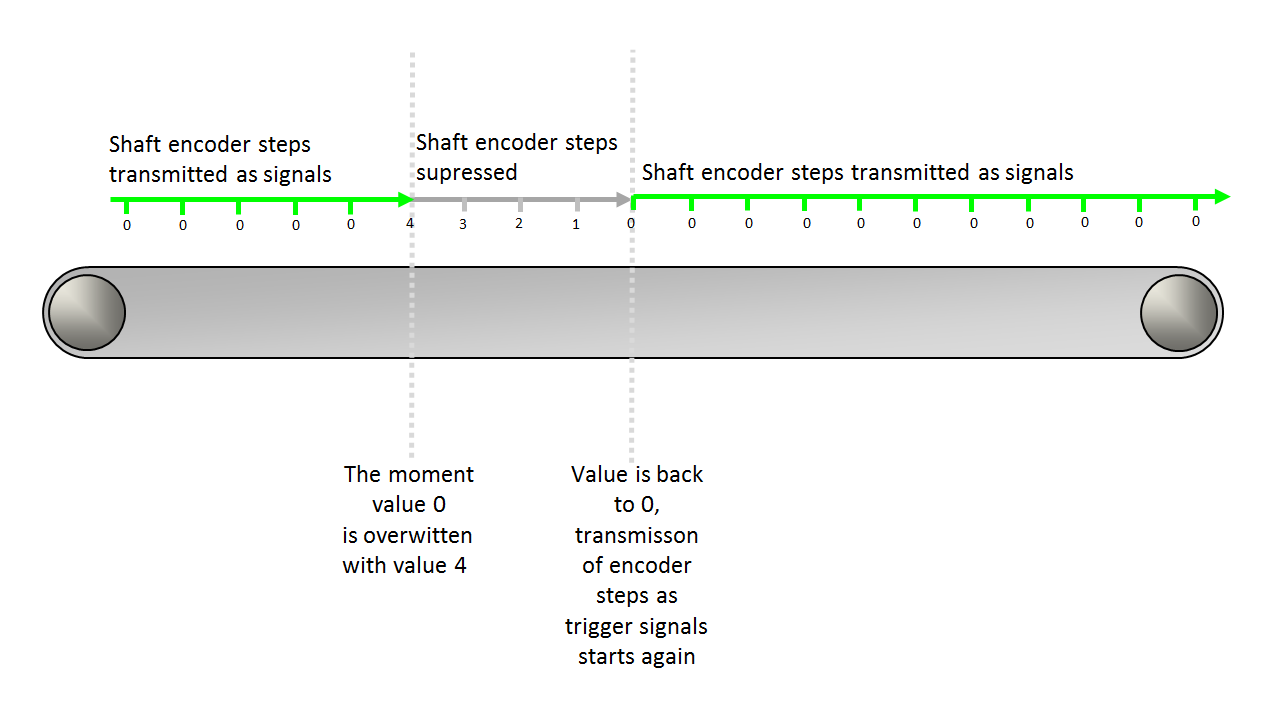
例 2: 搬送ベルトが後方に移動し、(後方の)シャフトエンコーダーのステップが抑制され、EncoderCompensationCount の値が ≠0 であるとします。次に、搬送ベルトの後方移動中に、EncoderCompensationCount の値 5 が値 7 で上書きされます。結果:2つのシャフトエンコーダーのステップのオフセット。 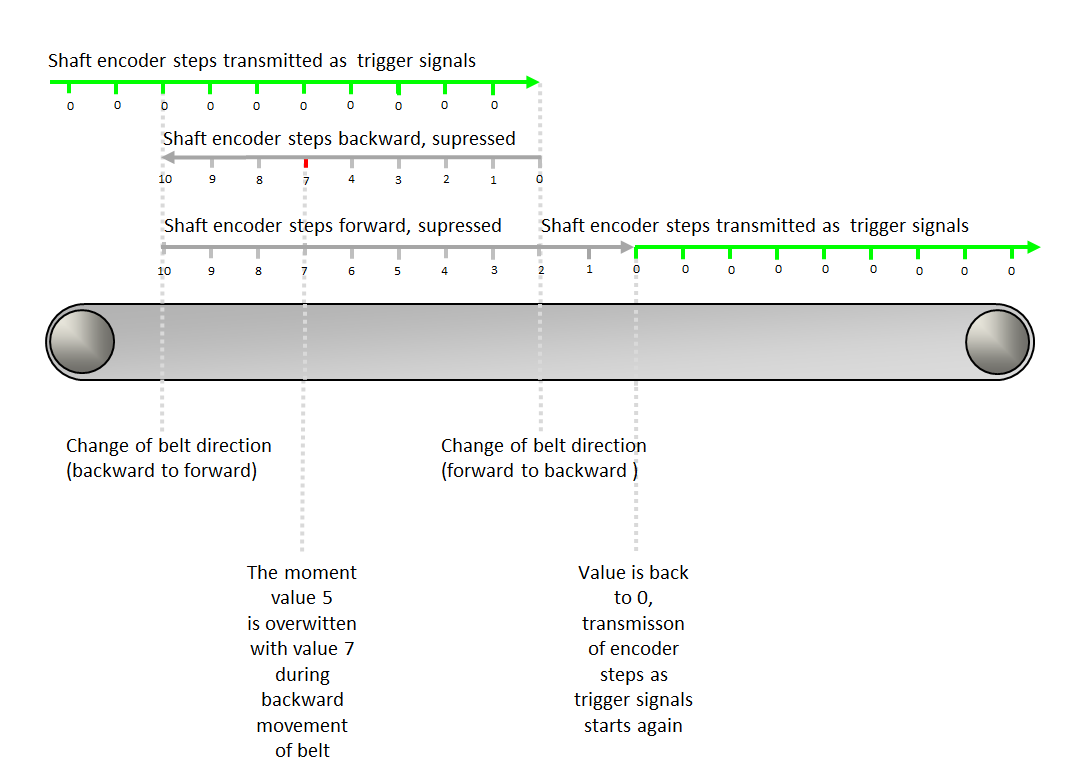
例 3: 補正中に搬送ベルトが前方に移動し、(前方の)シャフトエンコーダーのステップが抑制され、EncoderCompensationCount の値が ≠0 であるとします。次に、搬送ベルトの補正前方移動中に、EncoderCompensationCount の値 4 が値 9 で上書きされます。結果:5つのシャフトエンコーダーのステップのオフセット。 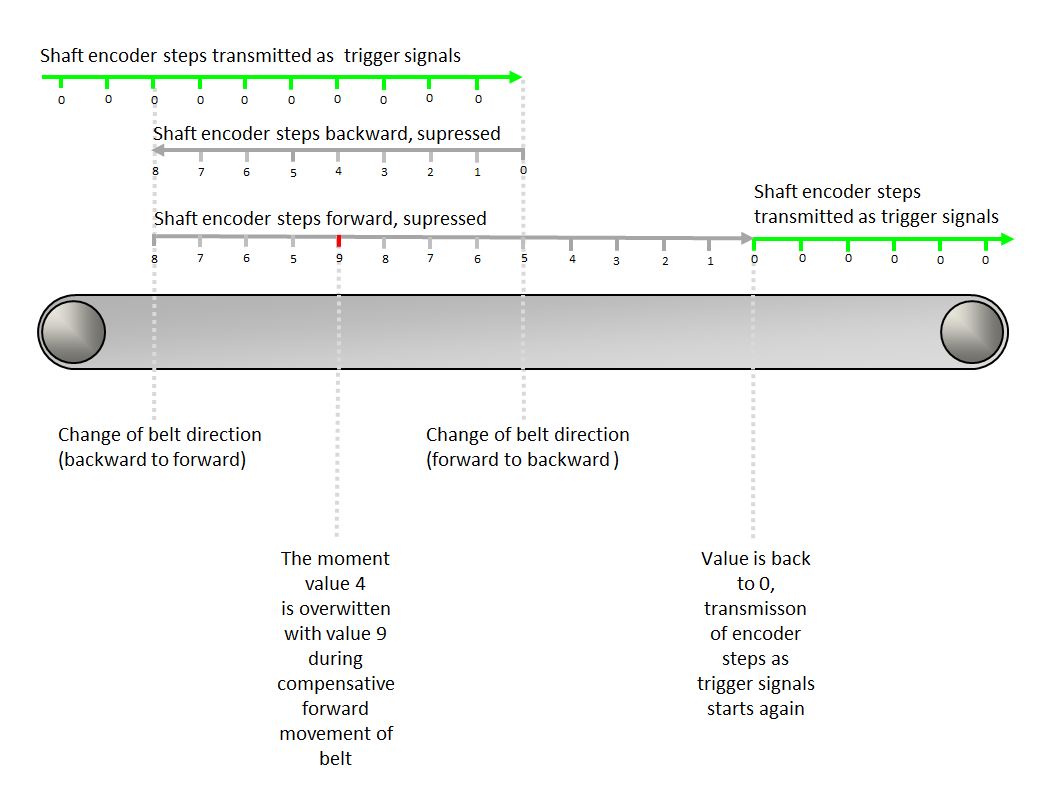
例 4: 補正中に搬送ベルトが前方に移動し、(前方の)シャフトエンコーダーのステップが抑制され、EncoderCompensationCount の値が ≠0 であるとします。次に、搬送ベルトの補正前方移動中に、EncoderCompensationCount の値 4 がより小さい値(この場合は値 3)で上書きされます。結果:-1 シャフトエンコーダーのステップの負のオフセット。 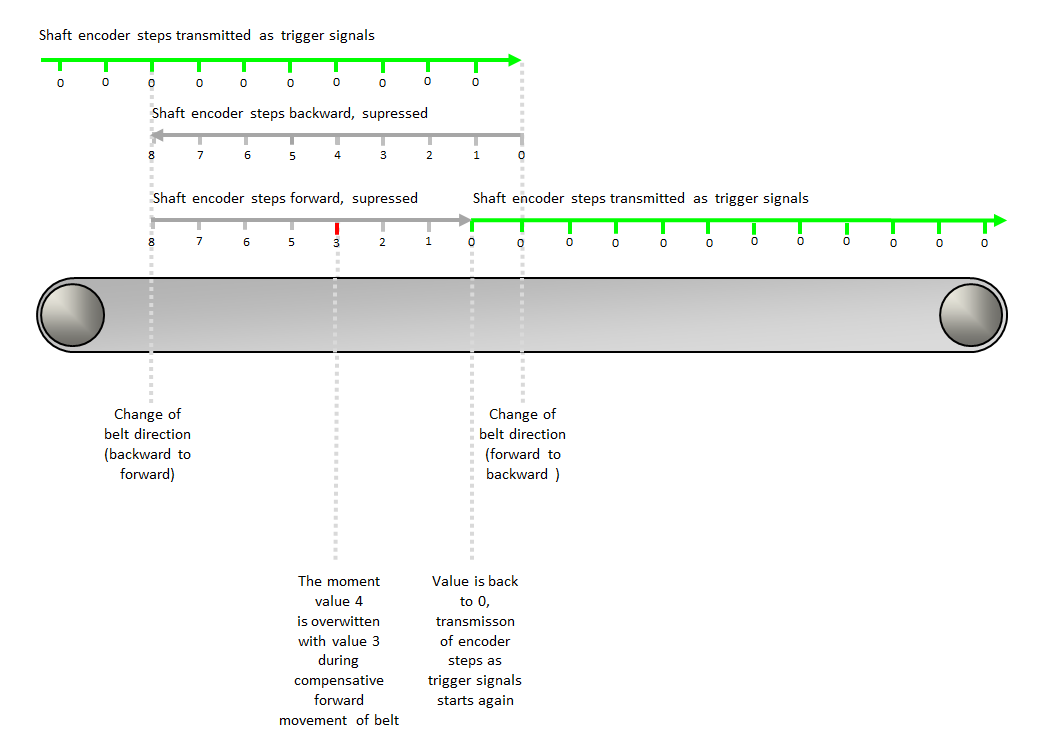
|
|
| LineTrgInPolarity | |
|---|---|
| タイプ | 動的読み取り/書き込みパラメータ |
| Default | LowActive |
| 範囲 | {LowActive, HighActive} |
|
このパラメーターは、外部入力トリガー信号 LineTrgInSourceA および LineTrgInSourceB の極性を定義します。LowActive に設定すると、Exsync ジェネレーターは指定されたライン トリガー ソース(LineTrgInSourceA / LineTrgInSourceB)の立ち下がりエッジで開始します。それ以外の場合、Exsync 生成は立ち上がりエッジで開始します。このパラメーターは、LineTriggerMode が Extern_Trigger または Extern_Trigger_Gated_by_Img に設定されている場合にのみ関連します。 |
|
| LineTrgDownscaler | |
|---|---|
| タイプ | dynamic/static read/write parameter |
| Default | 1 |
| 範囲 | [1, 256] |
|
このパラメーターは、Exsync を生成するために必要な外部入力トリガー信号の数を指定します。このパラメーターは、LineTriggerMode が外部トリガー モードに設定されている場合にのみ関連します。 |
|
| LineTrgPhase | |
|---|---|
| タイプ | dynamic/static read/write parameter |
| Default | 1 |
| 範囲 | [1, 256] |
|
このパラメーターは、フレームの最初の Exsync を生成するために必要な外部入力トリガー信号の数を指定します。このパラメーターは、LineTriggerMode が Extern_Trigger_Gated_by_Img に設定されている場合にのみ関連します。 |
|
| ExsyncPeriod | |
|---|---|
| タイプ | dynamic/static read/write parameter |
| Default | 100 μs |
| 範囲 | [64/DesignClockFrequencyInMhz, (218-1)/DesignClockFrequencyInMhz] μs |
|
このパラメーターは Exsync 信号の周期を指定します。したがって、接続されたカメラをトリガーするためにグラバー制御モードを使用する場合のライン周波数を定義します。 このパラメーターの範囲と許可されるステップサイズは、デザインで構成された FPGA クロック周波数によって異なります。許可されるステップサイズは 1/DesignClockFrequencyInMhz です。 DesignClockFrequencyInMhz = デザイン内の FPGA クロック周波数(MHz)。 |
|
| ExsyncExposure | |
|---|---|
| タイプ | dynamic/static read/write parameter |
| Default | 20 μs |
| 範囲 | [64/DesignClockFrequencyInMhz, (217-1)/DesignClockFrequencyInMhz] μs (ExsyncPeriodを超えてはならない) |
|
このパラメータは、多くのカメラで Exposure Time の指定に使用できる Exsync シグナルのパルス幅を指定します。そのため、撮像中であっても、ソフトウェアを介して Exposure Time を調整することができます。 このパラメーターの範囲と許可されるステップサイズは、デザインで構成された FPGA クロック周波数によって異なります。許可されるステップサイズは 1/DesignClockFrequencyInMhz です。 DesignClockFrequencyInMhz = デザイン内の FPGA クロック周波数(MHz)。 |
|
| Exsync2Delay | |
|---|---|
| タイプ | dynamic/static read/write parameter |
| Default | 0 μs |
| 範囲 | [0, (218-1)/DesignClockFrequencyInMhz] μs (ExsyncPeriodを超えてはならない) |
|
このパラメータは、外部トリガ入力に対する生成された Exsync シグナルの遅延を指定します。したがって、Exsync2 シグナルは Exsync の遅延クローンであり、極性や周期などは Exsync と同じです。 このパラメーターの範囲と許可されるステップサイズは、デザインで構成された FPGA クロック周波数によって異なります。許可されるステップサイズは 1/DesignClockFrequencyInMhz です。 DesignClockFrequencyInMhz = デザイン内の FPGA クロック周波数(MHz)。 |
|
| ExsyncPolarity | |
|---|---|
| タイプ | dynamic/static read/write parameter |
| Default | LowActive |
| 範囲 | {LowActive, HighActive} |
|
このパラメータは、Exsync シグナルジェネレータの極性を接続されたカメラが受け入れる極性に調整します。カメラが立ち下がりエッジでシャッターを開く場合は LowActive を使用し、そうでない場合は HighActive を使用します。 |
|
| ImgTriggerMode | |
|---|---|
| タイプ | dynamic/static read/write parameter |
| Default | FreeRun |
| 範囲 | {FreeRun, ExternSw_Trigger, ExternSw_Gate} |
|
このパラメータは、内部 Image Gate の動作モードを選択します。 画像トリガ入力シグナルは、シャフトエンコーダなどの外部(周辺)デバイス、またはソフトウェアによって作成される場合があります。外部画像トリガ入力のソースは、以下の ImgTrgInSource パラメータで選択できます。 ImgTriggerMode パラメータの値は、以下の動作を引き起こします。
|
|
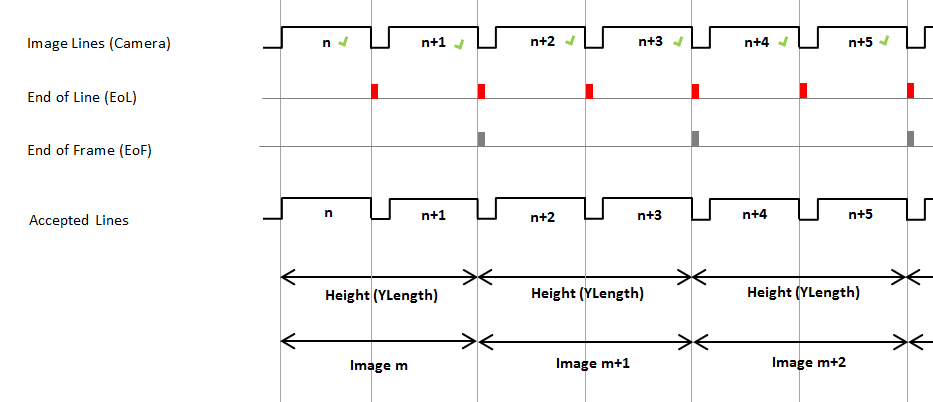
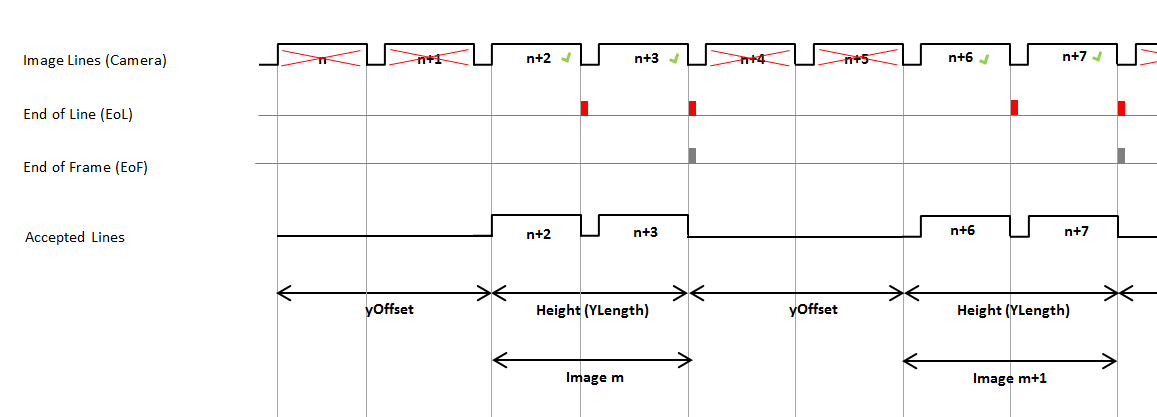
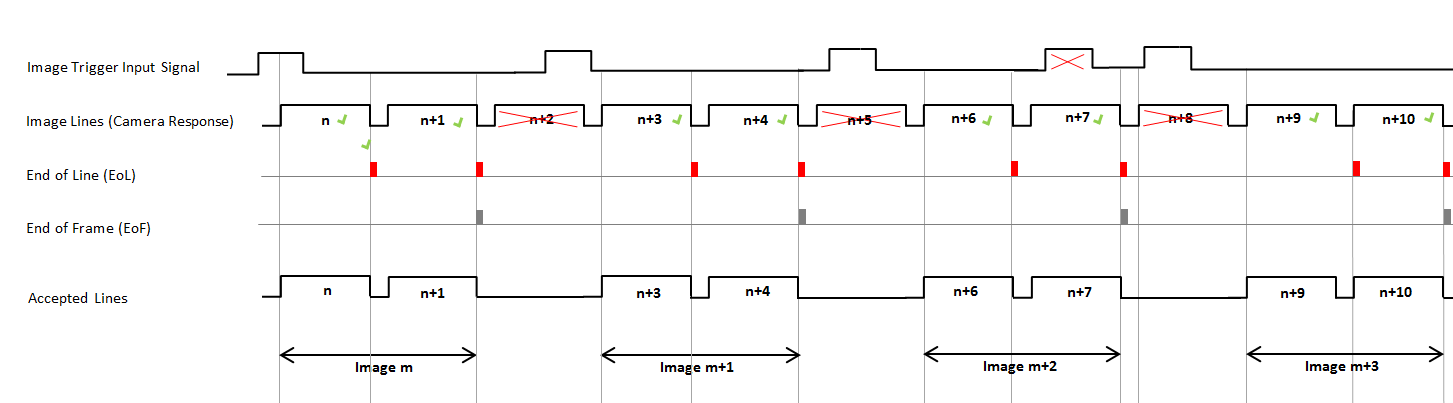
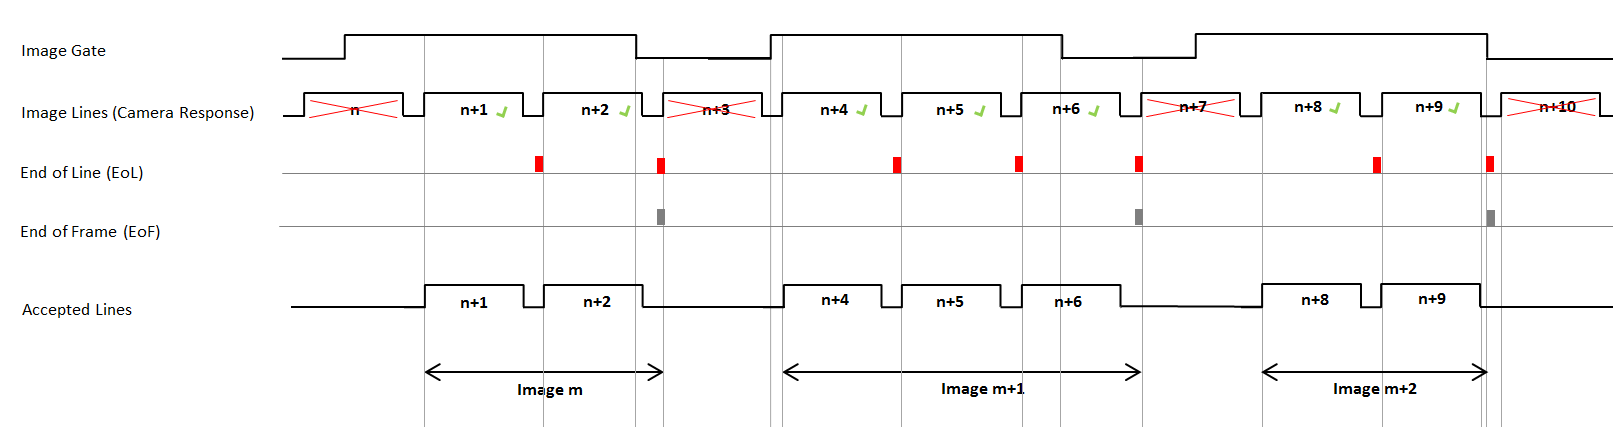
| ImgTrgInSource | |
|---|---|
| タイプ | dynamic/static read/write parameter |
| Default | InSignal0 |
| 範囲 | {InSignal0, InSignal1, InSignal2, InSignal3, InSignal4, InSignal5, InSignal6, InSignal7, SoftwareTrigger} |
|
このパラメータは、画像取得のトリガーに使用される信号ソースを指定します。これは、ImgTriggerModeがExternSw_TriggerまたはExternSw_Gateに設定されている場合にのみ関連します。 |
|
| ImgTrgInPolarity | |
|---|---|
| タイプ | 動的読み取り/書き込みパラメータ |
| Default | LowActive |
| 範囲 | {LowActive, HighActive} |
|
このパラメータは、外部入力トリガー信号の極性を定義します。 |
|
| ImgTrgDelay | |
|---|---|
| タイプ | 動的読み取り/書き込みパラメータ |
| Default | 0 |
| 範囲 | {0, 65535} |
|
このパラメータは、画像トリガー信号を指定された画像ライン数だけ遅延させます。 |
|
| FlashEnable | |
|---|---|
| タイプ | 動的読み取り/書き込みパラメータ |
| Default | OFF |
| 範囲 | {OFF, ON} |
|
Flash出力を有効または無効にします。Flash信号のパルス幅は、1ライン周期に等しくなります。 |
|
| FlashPolarity | |
|---|---|
| タイプ | dynamic/static read/write parameter |
| Default | LowActive |
| 範囲 | {LowActive, HighActive} |
|
このパラメータは、生成されるFlash信号の極性を定義します。 |
|
| FlashDelay | |
|---|---|
| タイプ | dynamic/static read/write parameter |
| Default | 0 |
| 範囲 | {0, 4095} |
|
このパラメータは、外部トリガー入力に対する、生成されたFlash信号の遅延ライン数を指定します。これにより、Flashを外部トリガー入力に同期させることができます。 Flash信号のパルス幅は、1ライン周期に等しくなります。 |
|
| SoftwareTrgPulse | |
|---|---|
| タイプ | dynamic/static write parameter |
| Default | 1 |
| 範囲 | {1} |
|
このパラメータを 1 に設定すると、ソフトウェアートリガーが生成されます。これは、ImgTriggerMode が外部トリガーモードに設定されており、かつ ImgTrgInSource が SoftwareTrigger に設定されている場合にのみ有効です。 |
|
| SoftwareTrgInput | |
|---|---|
| タイプ | dynamic/static write parameter |
| Default | 0 |
| 範囲 | {0, 1} |
|
このパラメータを使用すると、画像トリガーモード ExternSw_Gate 用のソフトウェアゲートを生成できます。 |
|
| ImgTrgIsBusy | |
|---|---|
| タイプ | 動的/静的読み取りパラメータ |
| Default | 0 |
| 範囲 | {0, 1} |
|
ImgTrgIsBusy パラメータは、画像トリガーのビジー状態を示します。画像トリガーがビジー状態の場合、パラメータは 1 に設定され、現在画像がキャプチャ中であることを示します。0 に設定されている場合、画像トリガーはビジーではありません。 |
|
| CC1output | |
|---|---|
| タイプ | dynamic/static write parameter |
| Default | Exsync |
| 範囲 | {Exsync, ExsyncInvert, Exsync2, Exsync2Invert, Flash, FlashInvert, Gnd, Vcc} |
|
このパラメータは、CC1ライン(カメラコントロール1)で使用可能な信号を指定します。 |
|
| CC2output | |
|---|---|
| タイプ | dynamic/static write parameter |
| Default | Exsync |
| 範囲 | {Exsync, ExsyncInvert, Exsync2, Exsync2Invert, Flash, FlashInvert, Gnd, Vcc} |
|
このパラメータは、CC2ライン(カメラコントロール2)で使用可能な信号を指定します。 |
|
| CC3output | |
|---|---|
| タイプ | dynamic/static write parameter |
| Default | Exsync |
| 範囲 | {Exsync, ExsyncInvert, Exsync2, Exsync2Invert, Flash, FlashInvert, Gnd, Vcc} |
|
このパラメータは、CC3ライン(カメラコントロール3)で使用可能な信号を指定します。 |
|
| CC4output | |
|---|---|
| タイプ | dynamic/static write parameter |
| Default | Exsync |
| 範囲 | {Exsync, ExsyncInvert, Exsync2, Exsync2Invert, Flash, FlashInvert, Gnd, Vcc} |
|
このパラメータは、CC4ライン(カメラコントロール4)で使用可能な信号を指定します。 |
|
| ImgTrgDebouncingMaxTime | |
|---|---|
| タイプ | static write parameter |
| Default | 65.520 µs |
| 範囲 | [1/DesignClockFrequencyInMhz, 1000000] µs |
|
このパラメータは、ImgTrgDebouncingTimeパラメータの最大値を定義します。最大値を小さくすると、デバウンスTimerの実装に必要なFPGAリソースが削減されます。 このパラメータの有効範囲と許容されるステップサイズは、デザインで設定されたFPGAクロック周波数によって異なります。許容されるステップサイズは 1 / DesignClockFrequencyInMhz です。 DesignClockFrequencyInMhz = デザイン内の FPGA クロック周波数(MHz)。 |
|
| ImgTrgDebouncingTime | |
|---|---|
| タイプ | dynamic/static write parameter |
| Default | 7/DesignClockFrequencyInMhz µs |
| 範囲 | [1/DesignClockFrequencyInMhz, ImgTrgDebouncingMaxTime] µs |
|
このパラメータは、入力画像トリガー信号が有効と認識されるために維持されなければならないデバウンス時間を指定します。デバウンス時間内の急激な信号変化はフィルタリングされて除外されます。 このパラメータの有効範囲と許容されるステップサイズは、デザインで設定されたFPGAクロック周波数によって異なります。許容されるステップサイズは 1 / DesignClockFrequencyInMhz です。 DesignClockFrequencyInMhz = デザイン内の FPGA クロック周波数(MHz)。 |
|
| LineTrgDebouncingMaxTime | |
|---|---|
| タイプ | static write parameter |
| Default | 65.520 µs |
| 範囲 | [1/DesignClockFrequencyInMhz, 1000000] µs |
|
このパラメータは、LineTrgDebouncingTimeパラメータの最大時間を指定します。最大値を小さくすると、デバウンスTimerの実装に必要なFPGAリソースが削減されます。 このパラメータの有効範囲と許容されるステップサイズは、デザインで設定されたFPGAクロック周波数によって異なります。許容されるステップサイズは 1 / DesignClockFrequencyInMhz です。 DesignClockFrequencyInMhz = デザイン内の FPGA クロック周波数(MHz)。 |
|
| LineTrgDebouncingTime | |
|---|---|
| タイプ | dynamic/static write parameter |
| Default | 7/DesignClockFrequencyInMhz µs |
| 範囲 | [1/DesignClockFrequencyInMhz, LineTrgDebouncingMaxTime] µs |
|
このパラメータは、入力ライントリガー信号が有効と認識されるために維持されなければならないデバウンス時間を指定します。デバウンス時間内の急激な信号変化はフィルタリングされて除外されます。 このパラメータの有効範囲と許容されるステップサイズは、デザインで設定されたFPGAクロック周波数によって異なります。許容されるステップサイズは 1 / DesignClockFrequencyInMhz です。 DesignClockFrequencyInMhz = デザイン内の FPGA クロック周波数(MHz)。 |
|
TrgBoxLineオペレータの使用方法は、次の例に示されています。
-
' Line Scan Trigger for microEnable 5 marathon VCL with TrgBoxLine Operator Usage'
シンプルなデザインでのTrgBoxLineオペレータの使用方法を示すVisualAppletsデザイン例。
-
'Line Scan Trigger for microEnable 5 marathon VCX QP with TrgBoxLine Operator Usage'
シンプルなデザインでのTrgBoxLineオペレータの使用方法を示すVisualAppletsデザイン例。
-
'Line Scan Trigger for imaFlex CXP-12 Quad with TrgBoxLine Operator Usage'
シンプルなデザインでのTrgBoxLineオペレータの使用方法を示すVisualAppletsデザイン例。
 前へ

