blaze-112s#

仕様#
一般仕様#
| blaze-112s | |
|---|---|
| センサータイプ | Sony IMX556 Area Scan CMOS (Time-of-Flight) |
| 測定方法 | 飛行時間 |
| 解像度(横 x 縦ピクセル) | 640 x 480(フル解像度) |
| 解像度 | VGA |
| 視野角(H x V) | 108° x 77° 視野をミリメートル単位で計算するには、Scan3dFocalLengthトピックを参照してください。 |
| 範囲 | Short:0.3~1.5m Long:0.3~10m |
| 正確さ(標準) | ±5 mm (0.5~3.5 m) (詳細については、精度テスト条件を参照してください。) |
| テンポラルノイズ(標準) | <1.7 mm (up to 3.5 m) (For more information, see Accuracy Test Conditions.) |
| フレームレート | 20fps(デフォルト) 30fps(FastMode) |
| レイテンシー | <85 ms |
| 同期化 | フリーラン、PTP IEEE 1588、ソフトウェアトリガー、ハードウェアトリガー |
| 照明 | VCSEL、850nm |
| 環境光に対する堅牢性 | 環境光:最大放射照度6.8W/m² @ 830~880nm (詳細については、「環境光に対する堅牢性試験条件」を参照してください。) |
| Multi-Camera Operation | はい、Multi-Camera ChannelまたはPTPを経由 |
| 通信インターフェース | Gigabit Ethernet(1000Mbit/s) |
| Pixel Formats | Depth Map: Coord3D_C16、Mono16、Coord3D_ABC32f Intensity Image: Mono16 Confidence Map: Mono16、Confidence16 Point Cloud: Coord3D_ABC32f |
| Exposure Time制御 | カメラAPIを介してプログラム可能 |
| カメラの電源要件 | 24 VDC (±10 %) supplied via the camera's power connector <13.2 W mean @ 24 VDC <43.7 W peak @ 24 VDC |
| 冷却 | パッシブ、ファンなし |
| 筐体定格 | IP67(EN60529) |
| サイズ(W x H x L) | 99.6 x 80.6 x 63.1mm |
| 重量 | <680 g |
| 機能 | Featuresトピックを参照してください。 |
| 適合性 | 認証マーク: CE(RoHSを含む)、EAC、UKCA、FCC、KC 電磁両立性(エミッション): EN 61000-6-4、FCC(2006年)Part 15 Subpart B 電磁両立性(イミュニティ): EN 61000-6-2(EN 61000-4-2、EN 61000-4-4、EN 61000-4-5、EN 61000-4-6、および適切なケーブルを使用し信号振幅を24 V/mに増加させたEN IEC 61000-4-3を含む。詳細についてはケーブル要件を参照) 耐衝撃・耐振動: EN 60068-2-27、EN 60068-2-6、EN 60068-2-64(詳細についてはストレス試験結果を参照) レーザー安全性: レーザー クラス1(EN 60825-1:2014+A11:2021、IEC 60825-1:2014) ビジョン規格: GigE Vision、GenICam、GenTL お使いのカメラモデルの証明書 詳細については、Baslerウェブサイトのコンプライアンスセクションを参照してください。 |
| ソフトウェア | pylon Software Suite(バージョン8.1以降) pylon Supplementary Package for blaze |
| オペレーティングシステム | Windows 10 Windows 11 Linux x86_64(Ubuntu 18.04、20.04、22.04でテスト済み) Linux ARM |
| プログラミング言語 | C++、Visual Basic、C#、Python |
| アクセサリー | お使いのカメラモデル用のアクセサリー |
正確さ試験の条件#
正確さは、次の条件で測定しました。
- 初期設定のカメラ
- 安定した動作温度(カメラのウォームアップ時間20分)
- 90%の反射性を備えた白の平らな対象物
- 環境光なし
- 室温22°C
- 40 x 40ピクセル(センサーの中央)
- 画像25枚超で平均化
正確さと再現性の詳細については、「正確さと精度」トピックを参照してください。
環境光に対する堅牢性試験条件#
環境光に対する堅牢性は、次の条件で測定されました。
- 90%の反射性を備えた白の平らな対象物
- 対象物は940nmのLEDで照明
- 6mの距離(対象物とカメラの間)
- 露光時間250µs
測定のセットアップと試験結果の詳細については、「環境光に対する堅牢性」トピックを参照してください。
レーザー照明#
特性#
blazeカメラには、目に見えない近赤外レーザー光を放射するVCSEL(垂直共振器型面発光レーザー)が搭載されています。このカメラは、IEC 60825-1:2014、EN 60825-1:2014、およびEN 60825-1:2014/A11:2021に準拠したクラス1レーザー製品に分類されます。さらに、通常の運転中はEN 60825-1:2007の放射規制(廃止)を満たしています。
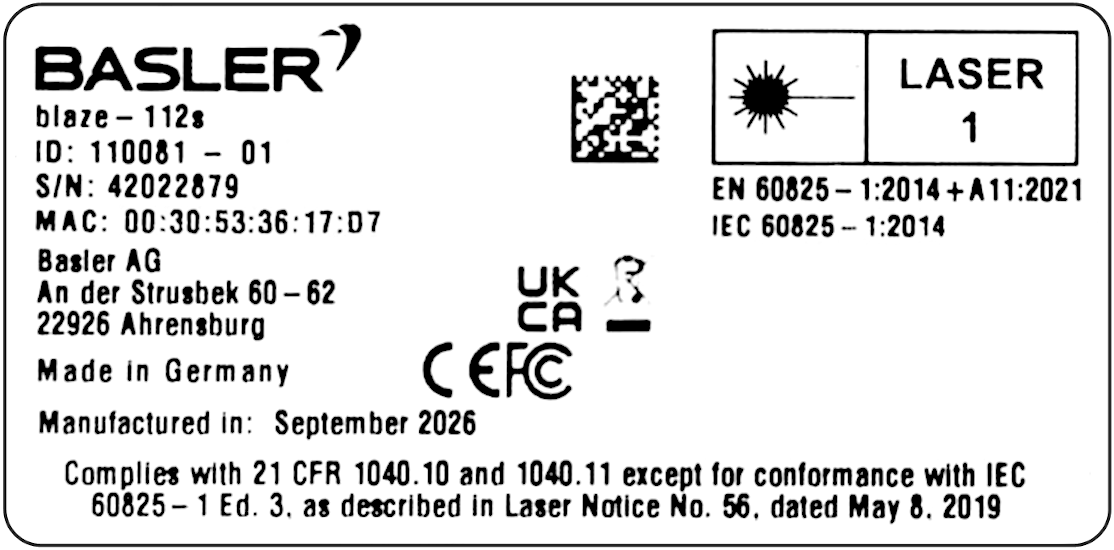
製品ラベルに印刷された認定情報#

IEC 60825-1:2014、EN 60825-1:2014、およびEN 60825-1:2014/A11:2021
21 CFR 1040.10および1040.11に準拠(2019年5月8日付けのLaser Notice No. 56に記載されているとおりIEC 60825-1:2014 Ed. 3は除く)
ここでは、レーザー開口部の位置とレーザーのビーム角度を示します。
レーザーの安全性#
カメラはクラス1レーザー製品として分類されます。これは、通常の使用において、合理的に予測可能なすべての条件下で安全であることを意味します。
以下に記載されている技術的な安全要素(電動パワーコントロール、光学式拡散機、カバーガラス)により、アクセス可能なエミッションが安全限度内にとどまることが保証されています。これらの正しい機能は、組み立て後の100%テストを含む品質管理手段によって保証されます。
電気電源制御#
カメラには、照明の過剰な電力消費が検出されたときに1ミリ秒以内にレーザー照明をオフにする電子安全回路が装備されています。
散光器#
拡散器は、各VCSELのレーザー開口部にマウントされた光学素子です。これらはビームシェーパーとしても、ビームアッテネーターとしても機能します。被ばく放出を安全限界に低減するために必要です。通常の動作条件下で、Baslerは、通常予測される点を超えて拡散器が故障する可能性は低いと考えています。
ただし、カメラに重大な損傷がある場合(指定された限度を超える機械ストレスや不正な改造によって発生した場合など)、拡散器の故障を完全に排除することはできません。拡散器の故障が発生した場合は、「安全にお使いいただくために(blaze)」の警告情報を参照してください。
カバーガラス#
VCSELはカバーガラスでシールドされています。これにより、ユーザーが誤ってVCSELの表面に触れないようにし、目からの距離を最小限に抑えることができます。
製品ラベル#
これは、すべての blaze-112s カメラに貼付されている製品ラベルのサンプルです。MACアドレスやシリアル番号などの詳細はカメラによって異なります。
機械的仕様#
カメラの寸法と取り付け位置#
次の図は、カメラの寸法と取り付けポイント、およびレーザー開口部の位置とレーザーのビーム角度を示しています。カメラの視野は、ここに示されている角度とは異なることに注意してください。

→お使いのBaslerカメラのCAD/技術図面をダウンロードします。
組み立て手順
カメラを取り付ける際は、次の点に注意してください。
- 少なくとも2本のM4ネジを使用して、カメラが適切な取付面にしっかりと固定されていることを確認してください。
- ねじの係合長さが5 mm以上、6 mm以下であることを確認してください。
応力試験結果#
→ 応力試験結果参照。
カメラの座標系#
blaze-112s カメラは、y軸が下を向く右手系座標系を使用します。座標系の原点は、カメラハウジング内の光学中心にあります。


センサー、レンズ、およびそれらの互いの位置の機械公差により、各デバイスの正確な原点には小さな変動があります。
光学中心の位置は、レンズの焦点距離と、光軸およびセンサーが交差する点によって決まります。この交点は、 主点と呼ばれます。センサーの中心にあるピクセルに近い位置にありますが、機械公差のため、その正確な位置にはわずかなばらつきがあります。正確な位置を特定するには、 Scan3dPrincipalPointU および Scan3dPrincipalPointV パラメータ。
光学中心は光軸上に位置しています。主点からの距離(ピクセル単位)は焦点距離(ピクセル単位)によって異なり、次の値を取得することで確認できます。 Scan3dFocalLength パラメータ.
アプリケーションで、光学中心ではなくカメラハウジング前面を基準とした座標や距離を扱う必要がある場合は、 ZOffsetOriginToCameraFront パラメータを使用して、光学中心とカメラハウジング前面の間の距離を求めることができます。この座標変換の実行方法については、 測定結果を処理しています を参照してください。
情報
MeshLabやCloudCompareなどの一般的なポイントクラウド処理ツールの多くも右手系座標系を使用していますが、y軸が上を向いています。y軸の向きのこの違いにより、これらのツールでは blaze-112s カメラで生成されたポイントクラウドが前後逆および上下逆に表示されます。
点群にこれらのツールと互換性を持たせるには、点群をx軸に沿って180°回転する必要があります。これは、y値とz値に-1を掛けることと同じです。これはblaze用pylon補足パッケージに含まれているSave Point Cloudサンプルに示されています。
または、blaze ViewerのSave Depth and Image Data機能を使用して、点群をファイルに保存する際にこの回転を自動で行うようにできます。[Invert z-axis]チェックボックスをオンにすると(デフォルトで有効)、点群は前述のツールに対応するようになります。
この機能の詳細については、「深度と画像データの保存」を参照してください。
要件#
ハードウェア要件#
- Basler blaze-112s カメラ
- 電源
- GigEケーブル
- カメラブラケット
- Intel Pro 1000など、GigE対応ネットワークアダプターを搭載したコンピューター
ソフトウェア要件#
-
オペレーティングシステム
- Windows 10、Windows 11
- Linux x86_64(Ubuntu 20.04、22.04、24.04でテスト済み)
- AArch64 Linux(Linaro gcc 7.3.1ツールチェーンで構築されたバイナリー。Linux for Tegraで試験済み)
-
pylon Software Suite
これには、必要なすべてのドライバーと有用なツールが含まれています。 - pylon Supplementary Package for blaze
この拡張パッケージは pylon Software Suite の拡張機能であり、Basler blaze カメラをサポートします。Windows および Linux オペレーティングシステムで使用でき、以下の内容が含まれています: - blaze ビューアー
- blazeカメラ用のpylon C++インスタントカメラクラス
- blazeカメラ用のpylon .NETパラメーターリスト
- blaze固有のC++、C#、VB、およびPythonのプログラミングサンプル
- blazeカメラ用のロボットオペレーティングシステム(ROS)ドライバー
- MVTec HALCON用のサンプルスクリプト
情報
pylon Software Suite および pylon Supplementary Package for blaze は、Basler blaze SDK に代わるものです。Basler blaze SDK は既存のアプリケーションの保守を目的として引き続き提供されますが、新規アプリケーションの開発には pylon Supplementary Package の使用を強く推奨します。
電気的要件#
警告 – 感電の危険
承認されていない電源装置を使用すると感電が発生して、重傷や死亡につながるおそれがあります。
安全超低電圧(SELV)および制限付き電源(LPS)の要件を満たすカメラ電源を使用する必要があります。
警告 – 火災の危険
承認されていない電源装置を使用すると、火災や火傷が発生するおそれがあります。
制限付き電源(LPS)の要件を満たすカメラ電源を使用する必要があります。
注意 – 適切な電圧を使用しないと、カメラが損傷するおそれがあります。
カメラとI/O電源は、以下に示す安全動作電圧範囲内で供給する必要があります。
注意 – カメラの電源ケーブルを不適切に差し込んだり抜いたりすると、カメラが損傷するおそれがあります。
スイッチオンサージによるカメラの損傷を防ぐため、電源がオフになっている場合は、電源ケーブルをカメラの電源コネクターに接続するか、コネクターから外してください。
カメラの出力#
電源コネクタを介してカメラに電源を供給する必要があります。コネクタのピン割り当ての詳細については、Connector Pinoutを参照してください。
| 電圧要件 | 最大消費電力 |
|---|---|
| 24VDC(±10%) | <13.2 W mean @ 24 VDC <43.7 W peak @ 24 VDC |
電源供給の詳細については、Choosing a Power Supplyを参照してください。
環境要件#
温度と湿度#
| 動作中のハウジング温度 | 0~50°C(32~122°F) |
| 動作中の湿度 | 20~80%、相対、非結露 |
| 保管温度 | -20~80°C(-4~176°F) |
| 保管湿度 | 20~80%、相対、非結露 |
情報
温度はカメラのパフォーマンスに重大な影響を与えます。詳細については、「温度」トピックを参照してください。
熱放散対策#
→放熱の提供(blaze)の参照。.
ケーブル要件#
Ethernetケーブル#
- 高品質なイーサネットケーブルを使用してください。S/STP シールドを備えたシールド付き CAT 5e 以上のケーブルの使用を推奨します。
アプリケーションが 10 V/m を超える電磁界に対する耐性を必要とする場合は、S/STP シールドを備えたシールド付き CAT 5e 以上のケーブルが必須となります。 - ストレート(パッチ)またはクロスオーバーEthernetケーブルのいずれかを使用してください。
- 一般的に、長いケーブルを使用する用途や、EMI状態が厳しい用途では、より高いカテゴリーのケーブルが必要です。
- 強い磁場に近接しないようにしてください。
- Baslerは、Ethernetケーブルの使用を推奨します Basler アクセサリー 範囲:
電源およびI/Oケーブル#
- ケーブルはシールドされている必要があります。
- ケーブルの断面積は0.2mm²以上(AWG24に近い)である必要があります。
- 最大推奨ケーブル長:10m
- カメラ側コネクター:M12 8ピンAコード
- Baslerはケーブルの使用を推奨します Basler アクセサリー 範囲:
物理インターフェイス#
カメラコネクターとLED#

Ethernetコネクター#
- M12 8ピン Xコード メスコネクタ
- 1000Mbit/sイーサネット接続をカメラに提供するために使用
- IEC 61076-2-109規格に準拠したメイティングコネクター、「8ピンXコードオス」(Bulgin PXMBNI12FIM08XSCPG9など)
電源コネクター#
- M12 8ピン Aコード メスコネクタ
- カメラに電力を供給するために使用
- IEC 61076-2-101規格に準拠したメイティングコネクター、「8ピンAコードオス」(Bulgin PXMBNI12FIM08ASCPG7など)
LEDステータス#
| カメラの状態 | ステータスLED | Ethernet LED |
|---|---|---|
| 電源なし | Off | Off |
| 電源オン、カメラ起動中 | 緑 | 赤 |
| 電源オン、カメラ使用準備完了 | 緑に点滅 | 赤 |
| 電源オン、ネットワーク接続進行中 | 緑に点滅 | 緑と赤が交互に点滅 |
| 電源オン、ネットワーク接続確立 | 緑に点滅 | 緑 |
| 電源オン、ネットワーク接続不十分 | 緑に点滅 | イエロー |
コネクターのピン配列#
Ethernetコネクター#

電源コネクター#

| PIN番号 | Ethernetコネクター | 電源コネクター |
|---|---|---|
| 1 | 双方向データペアA+ | Camera Power VCC |
| 2 | 双方向データペアA- | Camera Power Ground |
| 3 | 双方向データペアB+ | Camera Power Ground |
| 4 | 双方向データペアB- | 光結合I/O出力ライン |
| 5 | 双方向データペアD+ | 光結合I/Oラインの接地 |
| 6 | 双方向データペアD- | 光結合I/O入力ライン |
| 7 | 双方向データペアC- | Camera Power VCC |
| 8 | 双方向データペアC+ | 予約済み。接続しないこと |
情報
Power VCCピンとPower GNDピンの両方を常に接続します。
注意事項#
インストール#
→「カメラの取り付け(blaze)」を参照。
機能#
→blaze「機能」を参照。