Flat-Field Correction(pylon Viewer)#
pylon Viewerでは、2種類のFlat-Field Correction(FFC)をサポートしています。
- Block-based flat-field correction: GigEおよびUSB 3.0インターフェースを搭載したace 2 PROカメラ、5GigEインターフェースを搭載したace 2 Basicカメラ、およびCoaXPressインターフェースを搭載したace 2カメラで使用できます。
- Column-based flat-field correction: boost Vカメラで使用できます。
どちらのタイプも、カメラのキャリブレーションプロセスをガイドするウィザードを提供します。
Flat-Field Correctionのタイプに応じて、異なる手順が実行されます。詳細については、このトピックのそれぞれのセクションを参照してください。
仕組み#
画像内の不均一性は、暗電流、照明やレンズの特性、センサーピクセルの異なる光感度によって引き起こされます。これはデジタルイメージングにおける一般的な現象です。Flat-Field Correctionは、元のピクセル値を補正することで、これらの画像アーティファクトを最小限に抑えます。
Flat-Field Correctionは、一連の画像をキャプチャし、それらを評価して、その結果から補正データを生成することで機能します。この補正データをカメラにアップロードすることで、画像取得時の不均一性を低減できます。
補正データのアップロードだけでなく、希望するFlat-Field Correctionモードを有効にする必要もあります。手順については、Flat-Field Correctionトピックを参照してください。
Block-Based Flat-Field Correction#
この機能は、GigEおよびUSB 3.0インターフェースを搭載したace 2 PROカメラおよびCoaXPressインターフェースを搭載したace 2カメラで使用できるカメラ機能であるBlock-Based Flat-Field Correctionを補完します。
Flat-Field Correction係数が計算および適用され、照明やカメラレンズに起因する不均一性の影響が軽減されます。この目的のために、均一な照明で撮影された一連の画像を評価して補正値が生成されます。
補正係数の計算のほか、このタイプのFlat-Field CorrectionにはBlack Level補正が含まれます。Black Level補正は、センサーに光が当たっていないときのピクセル出力の変動の影響を軽減します。このステップはオプションです。通常の状況下では、Baslerカメラにこの種の補正は必要ありません。スキップするのが妥当なアプローチであり、得られた画像が暗すぎる場合にのみこのステップを実行します。
情報
良好な補正データを生成するために、いくつかのカメラパラメータがウィザードによって自動的に変更されます。ウィザードを閉じると、元の設定が復元されます。次のパラメータが影響を受けます。
Width: 最大値に設定されますHeight: 最大値に設定されますPixelFormat: 次の値に設定されます:Mono8ExposureAuto: 次の値に設定されます:OffBslFlatFieldCorrectionSelectora: 次の値に設定されます:BlockBasedBslFlatFieldCorrectionModea: 次の値に設定されます:OffBslFlatFieldCorrectionSetIndexaBinningHorizontal: 1に設定されますBinningVertical: 1に設定されますBslScalingFactor: 1.0に設定されますBslColorSpace: 次の値に設定されます:OffLUTEnable: 0に設定されますBslBrightness: 0.0に設定されますBslContrast: 0.0に設定されますColorTransformationEnable: 0に設定されますBslColorAdjustmentEnable: 0に設定されますExposureTimeSelector: 次の値に設定されます:CommonTestPattern: 次の値に設定されます:OffReverseX: 0に設定されますReverseY: 0に設定されます
-
ステップ4でApply correction dataチェックボックスをオンにすると、これらのパラメータ値はそのまま維持されます。元の値にリセットされることはありません。
始める前に#
キャリブレーションを開始する前に、以下のアイテムが必要です。
- レンズを完全に覆うための適切なアイテム(レンズキャップなど)
これは Black Level の補正にのみ必要なため、オプションです。 - 均一な背景を持つターゲット
たとえば、白い厚紙にカメラを向けたり、ライトボックス内に配置したりします。
情報
- 実際のアプリケーション環境で画像を撮影します。
- カメラ、照明、レンズなど、撮像システムのいずれかの部分を変更した場合は、キャリブレーションを再度実行する必要があります。
ウィザードを開くには:
- カメラを開きます。
- カメラを右クリックし、ショートカットメニューから Flat-Field Correction を選択するか、Camera メニューから Flat-Field Correction を選択します。
ウィザードの各ステップには、カメラのライブ画像が表示される Camera Image ペインがあります。
手順1:準備#
ここでは、画像全体に基づいて補正データを作成するか、特定の部分のみに基づいて作成するかを指定できます。たとえば、画像の端が他の部分よりも著しく暗いか明るい場合、端を除外したい場合があります。この目的のために、ROI(関心領域)を定義できます。ROI は、カメラ画像内に長方形として視覚化されます。
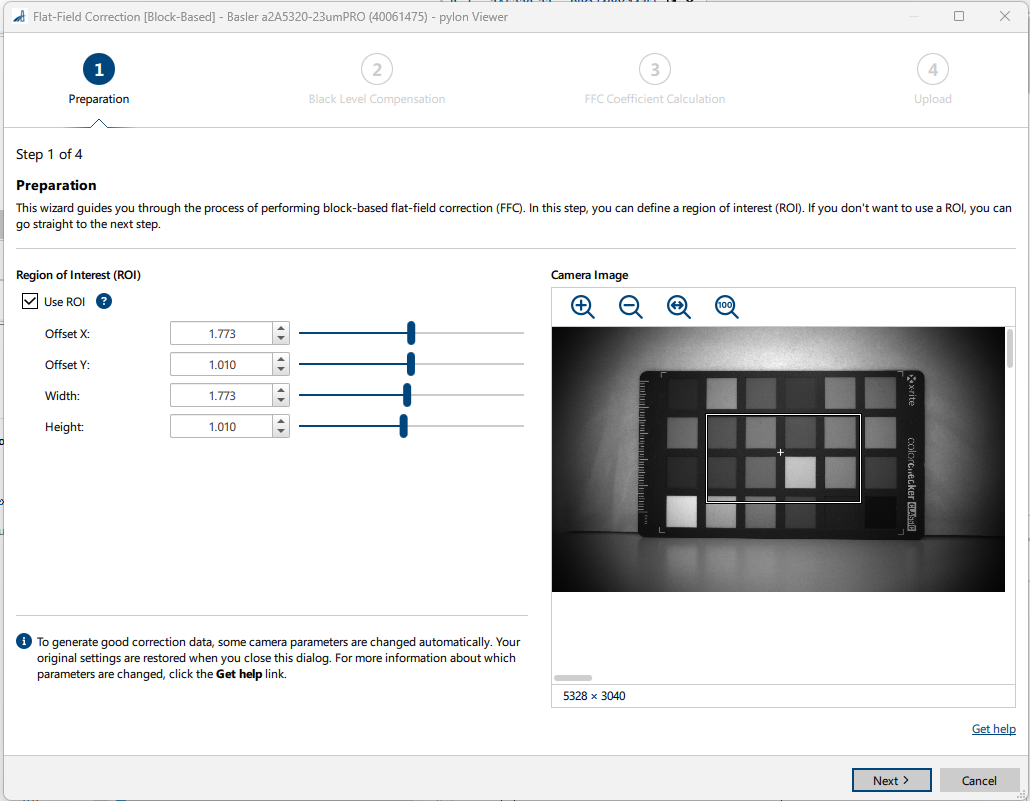
ROI を使用するには:
- Use ROI チェックボックスをオンにします。
- ROI の幅、高さ、オフセットを指定します。
- Nextをクリックします。
ステップ 2:Black Level 補正(オプション)#
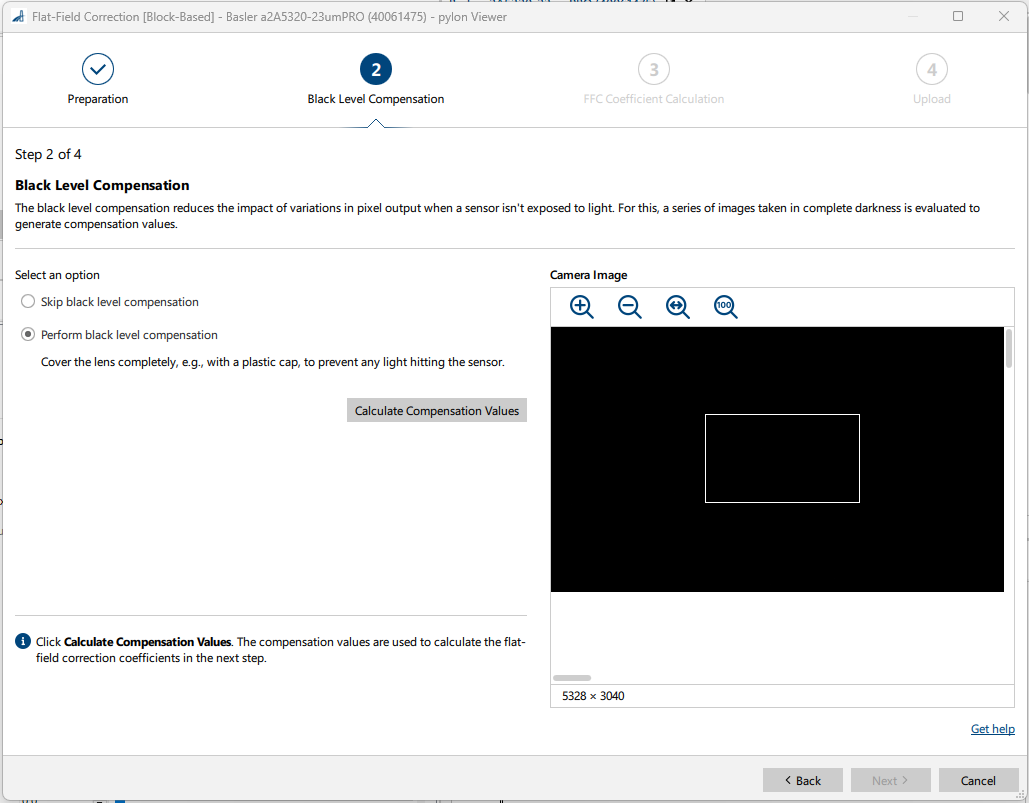
Black Level 補正を実行するには:
- レンズを完全に覆います。
- Calculate Compensation Values をクリックします。
一連のダーク画像が撮影され、評価されます。得られた補正データは、次のステップで FFC 係数を改善するために使用されます。 - Nextをクリックします。
ステップ 3:FFC 係数の計算#
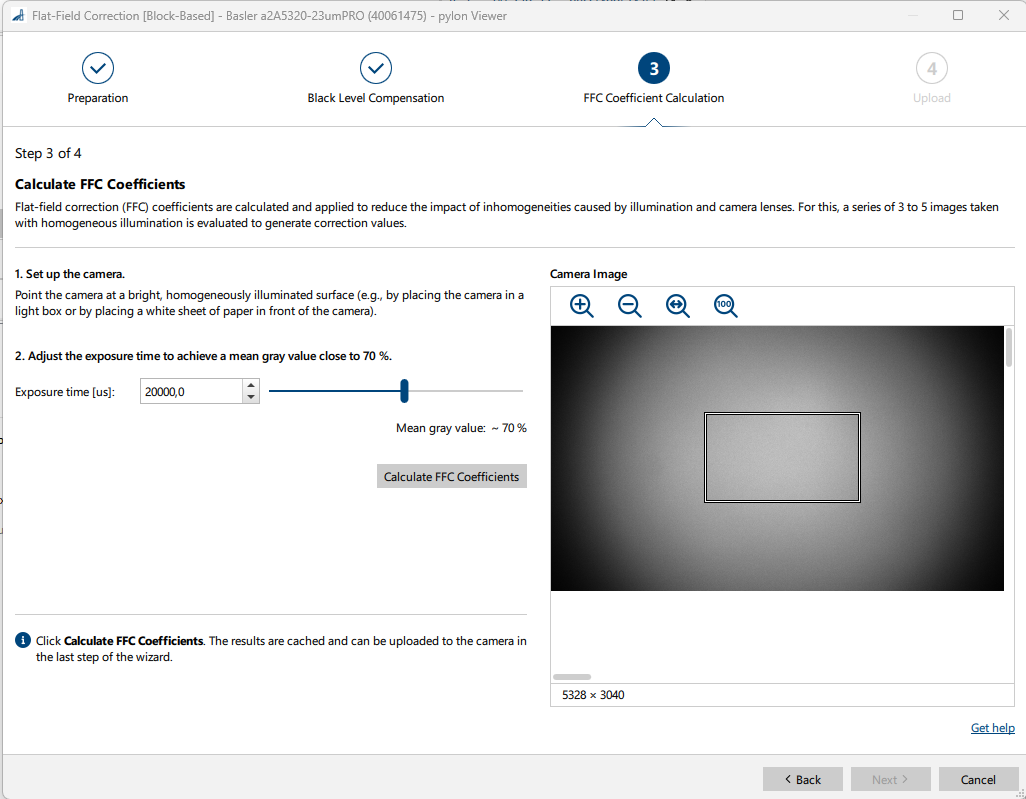
フラットフィールド補正係数を計算するには:
- カメラが均一に照明されたターゲットを向いていることを確認します。
詳細については、事前準備を参照してください。 - 平均グレー値が70%(RGB 200, 200, 200)に近くなるように露光時間を調整します。
変更の効果はライブカメラの映像で確認できます。 - 「FFC係数を計算する」をクリックしてください。
一連の画像が撮影され、評価されます。結果として得られた補正データが生成され、キャッシュされます。これらのデータは、ステップ4でカメラにアップロードできます。
結果として、FFC係数の最大値と平均値が表示されます。 - 画像が暗すぎる場合は、満足できるまで露光時間を調整し、係数を再計算してください。
- Nextをクリックします。
ステップ 4: FFC Dataのアップロード#
このステップでは、補正データをカメラにアップロードし、ライブカメラ画像で補正結果を確認し、Flat-Field Correctionカメラ機能を有効にすることができます。
また、以前に保存した補正セットを切り替えて、ライブカメラ画像への効果を確認することもできます。
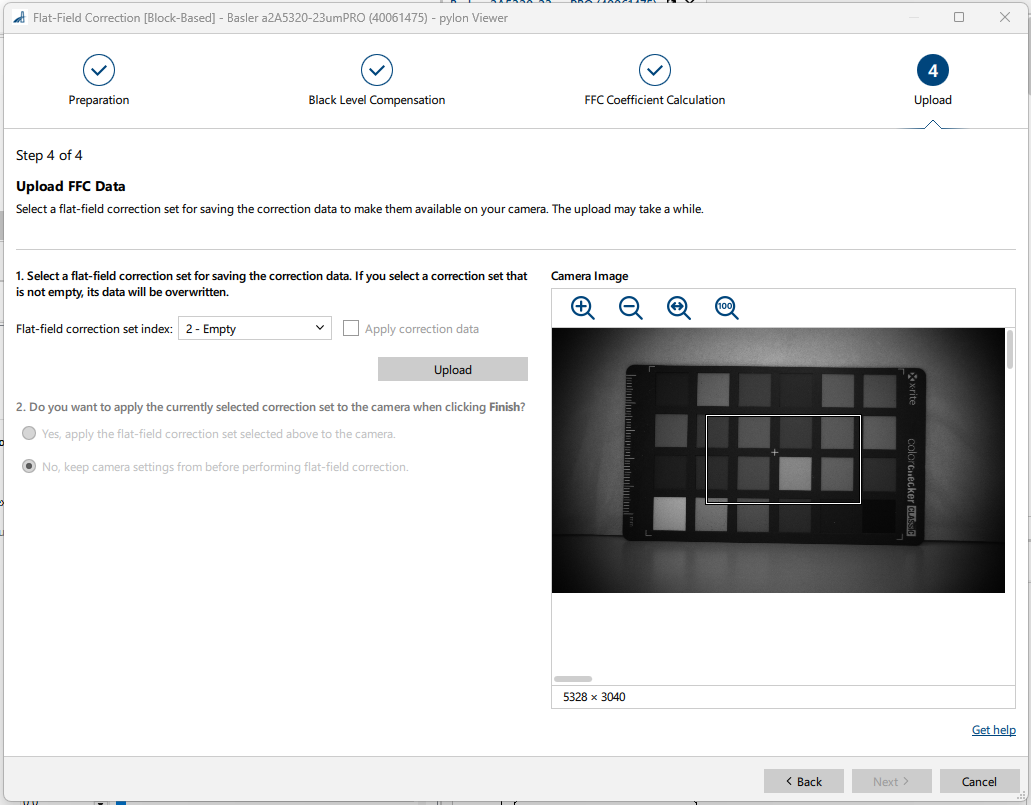
補正データをアップロードするには:
- Flat-field correction set indexドロップダウンボックスで、目的の補正セットインデックスを選択します。
空ではない補正セットを選択した場合、その内容は上書きされます。 - Uploadをクリックします。
補正データがカメラにアップロードされ、補正セットに保存されます。これらは、カメラの再起動後も補正セットに残ります。 - Apply correction dataチェックボックスをオンにして、Camera Imageペインで補正データの効果を確認します。
このチェックボックスをオンにしたまま補正セットを切り替えると、それに応じてライブカメラ画像が変化します。 -
ウィザードを閉じた後も補正データを有効な状態にするかどうかを決定します。
- Yes, apply…をクリックして、現在の補正セットで補正モードを有効にします。
- No, keep…をクリックして、元のカメラ設定を復元します。
アップロードされたデータは、選択した補正セットに残ります。
-
Finishをクリックしてウィザードを閉じます。
Column-Based Flat-Field Correction#
この機能は、boost Vカメラで使用できるColumn-Based Flat-Field Correctionカメラ機能を補完するものです。
カメラをキャリブレーションするには、一連の暗視野画像と明視野画像を撮影して評価し、取得した画像から暗電流不均一性(DSNU)および光応答不均一性(PRNU)を低減するための補正データを生成します。
補正データが生成されたら、カメラのフラッシュMemoryにアップロードする必要があります。画像取得時に補正データを使用するには、目的のFlat-Field Correctionモードを有効にする必要があります。これを行うには、Flat-Field Correctionトピックの手順に従ってください。
始める前に#
キャリブレーションを開始する前に、以下のアイテムが必要です。
- レンズを完全に覆うための適切なオブジェクト(レンズキャップなど)
- 均一な背景を持つターゲット(白い段ボールなど)
情報
- 実際のアプリケーション環境で暗視野画像と明視野画像をacquisitionします。
- カメラユニット、照明、レンズなど、イメージングシステムのいずれかの部分を変更した場合は、キャリブレーションを繰り返す必要があります。
ウィザードを開くには:
- Devicesペインでカメラを開きます。
- カメラを右クリックし、ショートカットメニューからFlat-Field Correctionを選択します。
ステップ 1: Dark Signal Non-Uniformity (DSNU) Correction#
- レンズを完全に覆います。
- Generate Correction Dataをクリックします。
一連のダーク画像が撮影され、評価されます。その結果の補正データが生成され、キャッシュされます。 - Nextをクリックします。
情報
良好な補正データを生成するには、 Width と Height パラメータが最大値に設定され、Pixel FormatがMono 8に設定されます。ウィザードを閉じると、元の設定に戻ります。
ステップ 2: Photo Response Non-Uniformity (PRNU) Correction#
- カメラが均一に照明されたターゲットを向いていることを確認します。
詳細については、事前準備を参照してください。 - フィーチャツリーで、Exposure Timeを調整して、グレー値レベルが70%近く(RGB 200、200、200)になるようにします。
- 画像を取得します。
-
画像表示エリア内の個々のピクセルにマウスを合わせ、ステータスバーでRGB値を確認します。
または、ヒストグラムを開いて平均グレー値を調べることもできます。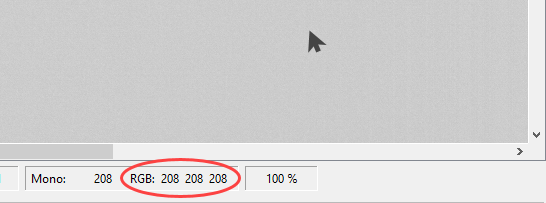
-
グレー値のレベルに満足できない場合は、満足できるまで Exposure Time の調整、画像の取得、グレー値レベルの確認を繰り返します。
- Generate Correction Dataをクリックします。
一連の明るい画像が撮影され、評価されます。その結果得られた補正データが生成され、キャッシュされます。
ステップ 3: 補正データのUpload#
- Uploadをクリックして、DSNUおよびPRNU補正データをカメラにアップロードします。
- 補正データのアップロードが正常に完了したら、Finishをクリックしてウィザードを閉じます。
補正データがカメラのフラッシュMemoryにアップロードされました。
次のステップ#
Flat-Field Correctionを実行する準備ができたら、Flat-Field Correctionトピックの指示に従って、希望する補正モードを有効にします。