Object Detection vTool#
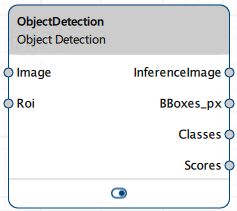
Object Detection vToolは、Image入力ピン経由で受け取った画像内のオブジェクトを分類できます。結果は、InferenceImage、BBoxes_px、Classes、Scoresの各出力ピンから出力されます。検出された各オブジェクトの周囲にはバウンディングボックスが描画されます。
検出の前にROI Creator vToolを使用して関心領域を指定する場合、Object Detection vToolはRoi入力ピン経由でROIデータを受け入れます。その場合、検出は関心領域に対してのみ実行されます。副次的な効果として、これにより処理の高速化につながります。
Object Detection vToolのライセンスを購入するには、Baslerウェブサイトをご覧ください。
仕組み#
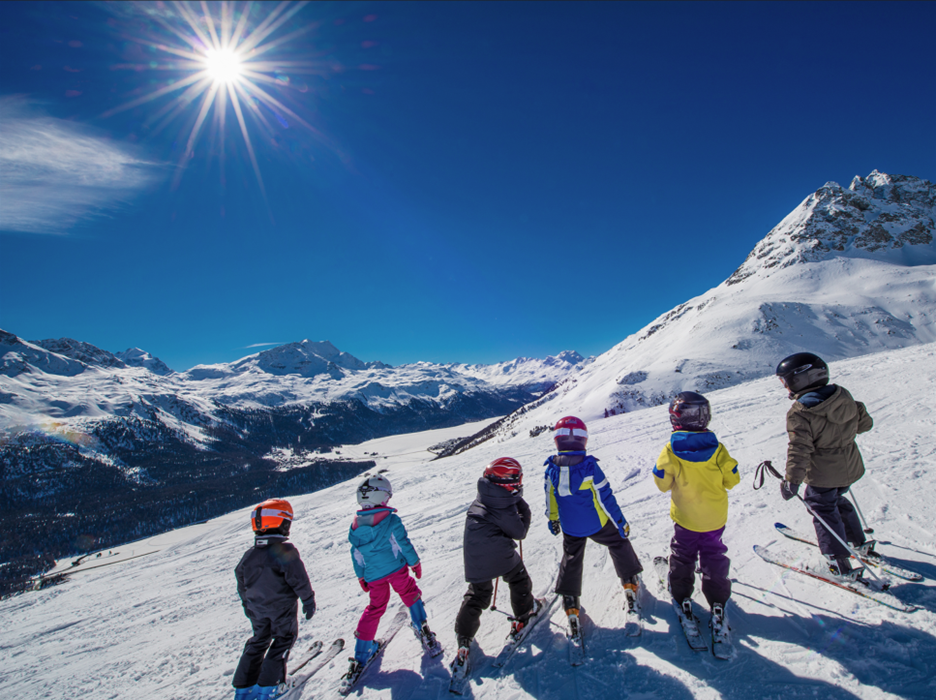
画像内の人物やシーン内のその他の要素など、特定のオブジェクトを検出して識別したいとします。
これは、スキー用具を持った6人の子供を表示している入力画像です:
人物やスキー用具など、さまざまなオブジェクトを検出するようにトレーニングされたモデルを読み込んで、vToolを設定します。
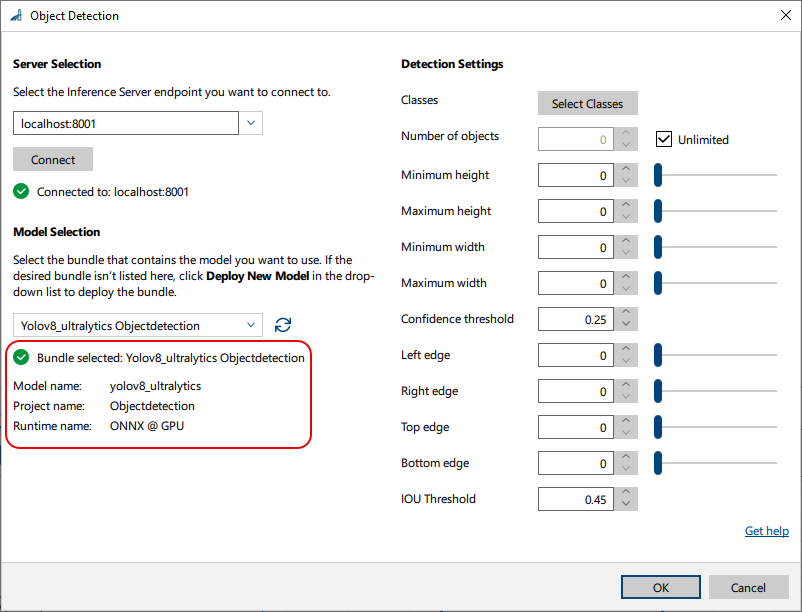
次に、検出してセグメント化するクラスを選択できます。モデルによっては、お客様の用途に合わせて正確に調整されている場合があります。その場合、目的のクラスはすべてすでに選択されています。

vToolの設定後、推論プロセスを開始するレシピを実行します。vToolはこのモデルを利用して画像を分析し、存在するオブジェクトを特定して位置を特定します。分析が完了すると、セグメンテーション結果が返されます。これには、画像内で検出された個々のオブジェクトインスタンスごとのバウンディングボックス、クラスラベル、信頼度スコアが含まれます。
これはピンデータビューでの結果画像です:
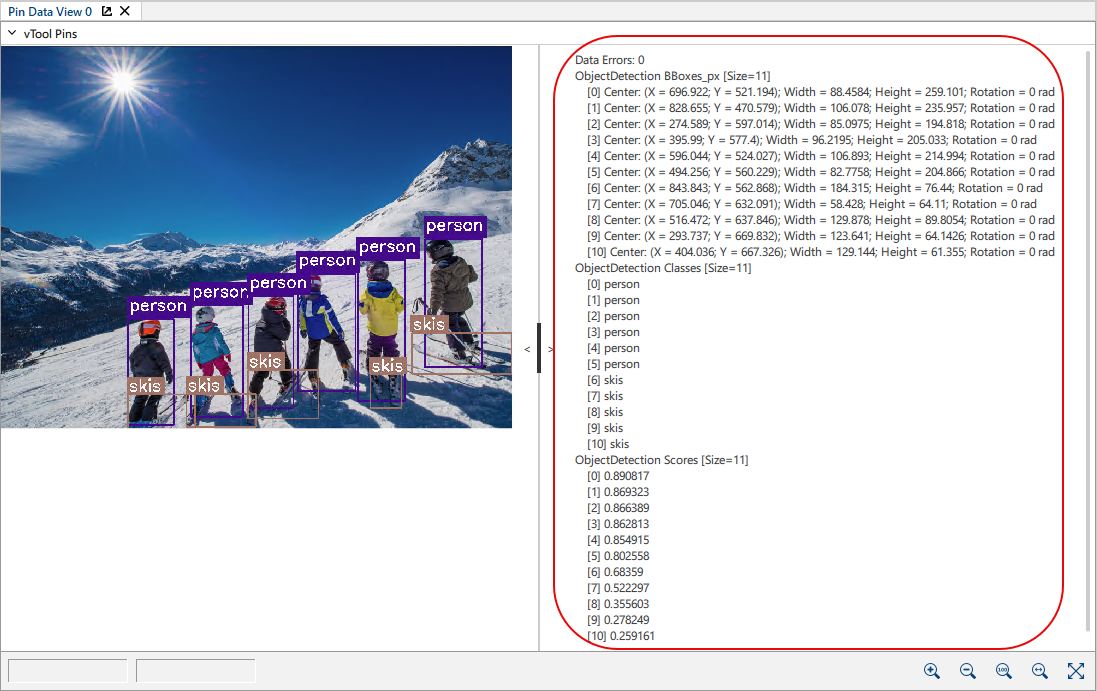
6人の人物が、personとラベル付けされた紫色のバウンディングボックス内の人物として検出されています。同様に、5つのスキー板が、skisとラベル付けされたバウンディングボックス内で検出されています。
詳細な出力
- バウンディングボックス:バウンディングボックスは、検出されたオブジェクトの周囲に描画される長方形です。各バウンディングボックスについて、中心ピクセル、幅、高さ、回転が出力されます。
- クラス:person、skis
クラスラベルは、モデルがバウンディングボックス内のオブジェクトをpersonまたはskisとして識別したことを示しています。 - スコア:0.890817などのスコア値は、検出に対するモデルの確信度(例:89.08 %)を示します。1.0に近い高いスコアほど、より高いレベルの確信度を示します。
vToolの設定#
Object Detection vToolを設定するには:
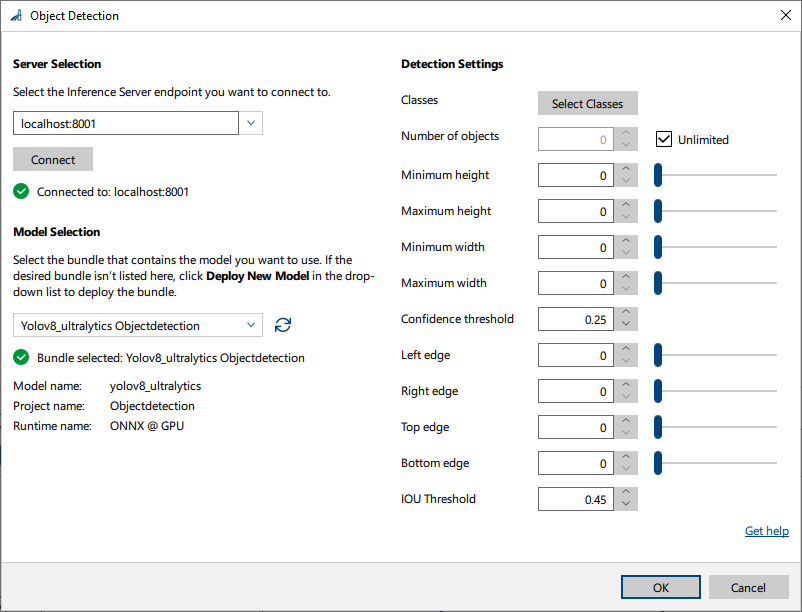
- vTool SettingsエリアのRecipe Managementペインで、Open Settingsをクリックするか、vToolをダブルクリックします。
Object Detectionダイアログが開きます。 - ペインの サーバーの選択 エリアで、接続するサーバーを選択します。
接続するには、サーバーが実行されている必要があります。- オプション1:Triton Inference ServerのIPアドレスとポートを手動で入力します。
- オプション2:ドロップダウンリストからサーバーのIPアドレス / ホスト名とポートを選択します。
- Connectをクリックして接続を確立します。
その後、vToolによって利用可能なモデルがロードされます。 - ペインの モデルの選択 エリアで、ドロップダウンリストから目的のモデルが含まれるバンドルを選択します。
バンドルを選択すると、ドロップダウンリストの下部にバンドルの詳細情報が入力され、正しいバンドルを選択したかどうかを確認できます。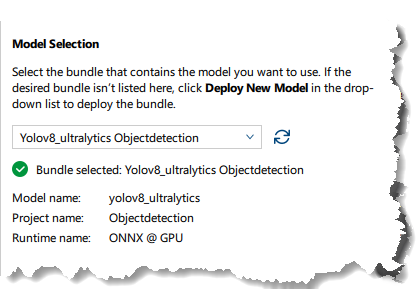
- 目的のバンドルが表示されない場合は、次をクリックします 新しいモデルのデプロイ ドロップダウンリストで。
これにより、次が開きます pylon AI Agent さらにモデルをデプロイできるようになります。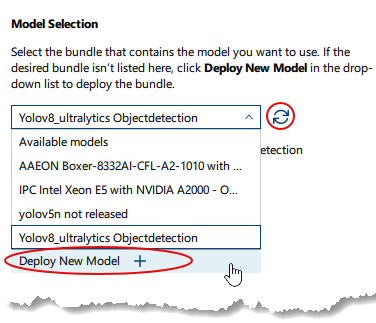
新しいモデルをデプロイした後は、次をクリックする必要があります 更新 ボタン。 -
Detection SettingsエリアのSelect Classesをクリックして、分類するクラスを選択します。
利用可能なクラスが表示されたダイアログが開きます。デフォルトではすべてのクラスが選択されています。必要な数のクラスを選択できます。情報
このエリアで使用できるパラメータは、選択したモデルによって異なります。パラメータによっては、特定のモデルを選択した後にのみ使用できるものもあります(例:IOU Threshold)。デフォルト値はモデルによって提供されます。
-
検出設定で他のオプションを指定します。
- Number of objects:検出するオブジェクトの最大数を指定するか、Unlimitedを選択できます。
この制限は各クラスに個別に適用されます。指定された数よりも多くのオブジェクトが画像内に存在する場合、スコアが最も高い一致が検出されます。 - Maximum/Minimum height:高さでバウンディングボックスをフィルタリングする場合に適切な値を指定します。バウンディングボックスの高さはオブジェクトの高さに対応するため、希望するサイズのオブジェクトのみを検出できるようになります。
- Maximum/Minimum width:幅でバウンディングボックスをフィルタリングする場合に適切な値を指定します。バウンディングボックスの高さはオブジェクトの幅に対応するため、希望するサイズのオブジェクトのみを検出できるようになります。
- Confidence threshold:Confidenceは、画像内のオブジェクトが選択されたクラスをどの程度代表しているかを示すニューラルネットワーク用の係数です。値が高いほど信頼性が高くなり、誤検出が減少します。
- Edges:ボックスのそれぞれのエッジを指定したピクセル数だけ移動させることで、検出されたオブジェクトの周囲のバウンディングボックスを拡張できます。これにより、オブジェクトが確実にボックス内に収まるようになります。
- IOU Threshold:一部のバウンディングボックスが重なる場合があります。このパラメータを使用すると、バウンディングボックスを統合するかどうかを制御できます。値が低いほど許容度が低くなり、ほとんどのバウンディングボックスが統合されます。
- Number of objects:検出するオブジェクトの最大数を指定するか、Unlimitedを選択できます。
-
OKをクリックします。
物体検出の結果は、ピンデータビューで確認できます。ここで、表示する出力を選択できます。
入力#
画像#
Camera vToolから、またはImage Format ConvertervToolなどの画像を出力するvToolから、直接画像を受け入れます。
- データ型:Image
- 画像形式:8ビットから16ビットのカラー画像
Roi#
ROI Creator vToolまたは長方形を出力するその他のvToolからROI(関心領域)を受け入れます。複数の長方形が入力された場合は、最初の長方形が単一のROIとして使用されます。
- データ型:RectangleF、RectangleF Array
出力#
vToolをStarter vToolsで使用する場合、出力ピンのデータ型を複数値データから単一値データに切り替えることができます。これを行うには、 [機能 - すべての]ペインの[データ型セレクタ]パラメーターを使用します。
InferenceImage#
入力画像ごとに検出されたオブジェクトの周囲に境界ボックスを描画した画像を返します。これにより、結果を視覚化できます。
- データ型:Image
BBoxes_px#
検出されたオブジェクトごとにバウンディングボックスを返します。各バウンディングボックスは、中心ピクセルの座標、幅、高さ(x_center、y_center、width、height)で定義されます。出力されたバウンディングボックスは、他のvToolsのRoi入力ピンへの入力として使用できます。
- データ型:RectangleF Array
クラス#
検出されたオブジェクトのクラスラベルを返します。
- データ型:String Array
スコア#
検出された各オブジェクトの信頼度スコアを返します。
- データ型:Float Array
ペイロード#
評価用にインファレンスサーバーのパフォーマンスに関する追加情報を返します。この出力ピンは、Debug Settingsパラメータグループ内のFeatures - Allペインで有効にした場合にのみ使用可能になります。
- データタイプ:文字列
関連するvTools#
典型的な先行機#
典型的な後継機#
- バーコードリーダーvTool
- Image Smoothingツール(例:プライバシー保護のためのぼかし処理)